Кого я изучала
Tesla, Waymo, Cruise, Zoox, Samsara и «ГдеМои» — продукты, где оператор следит за большим парком машин
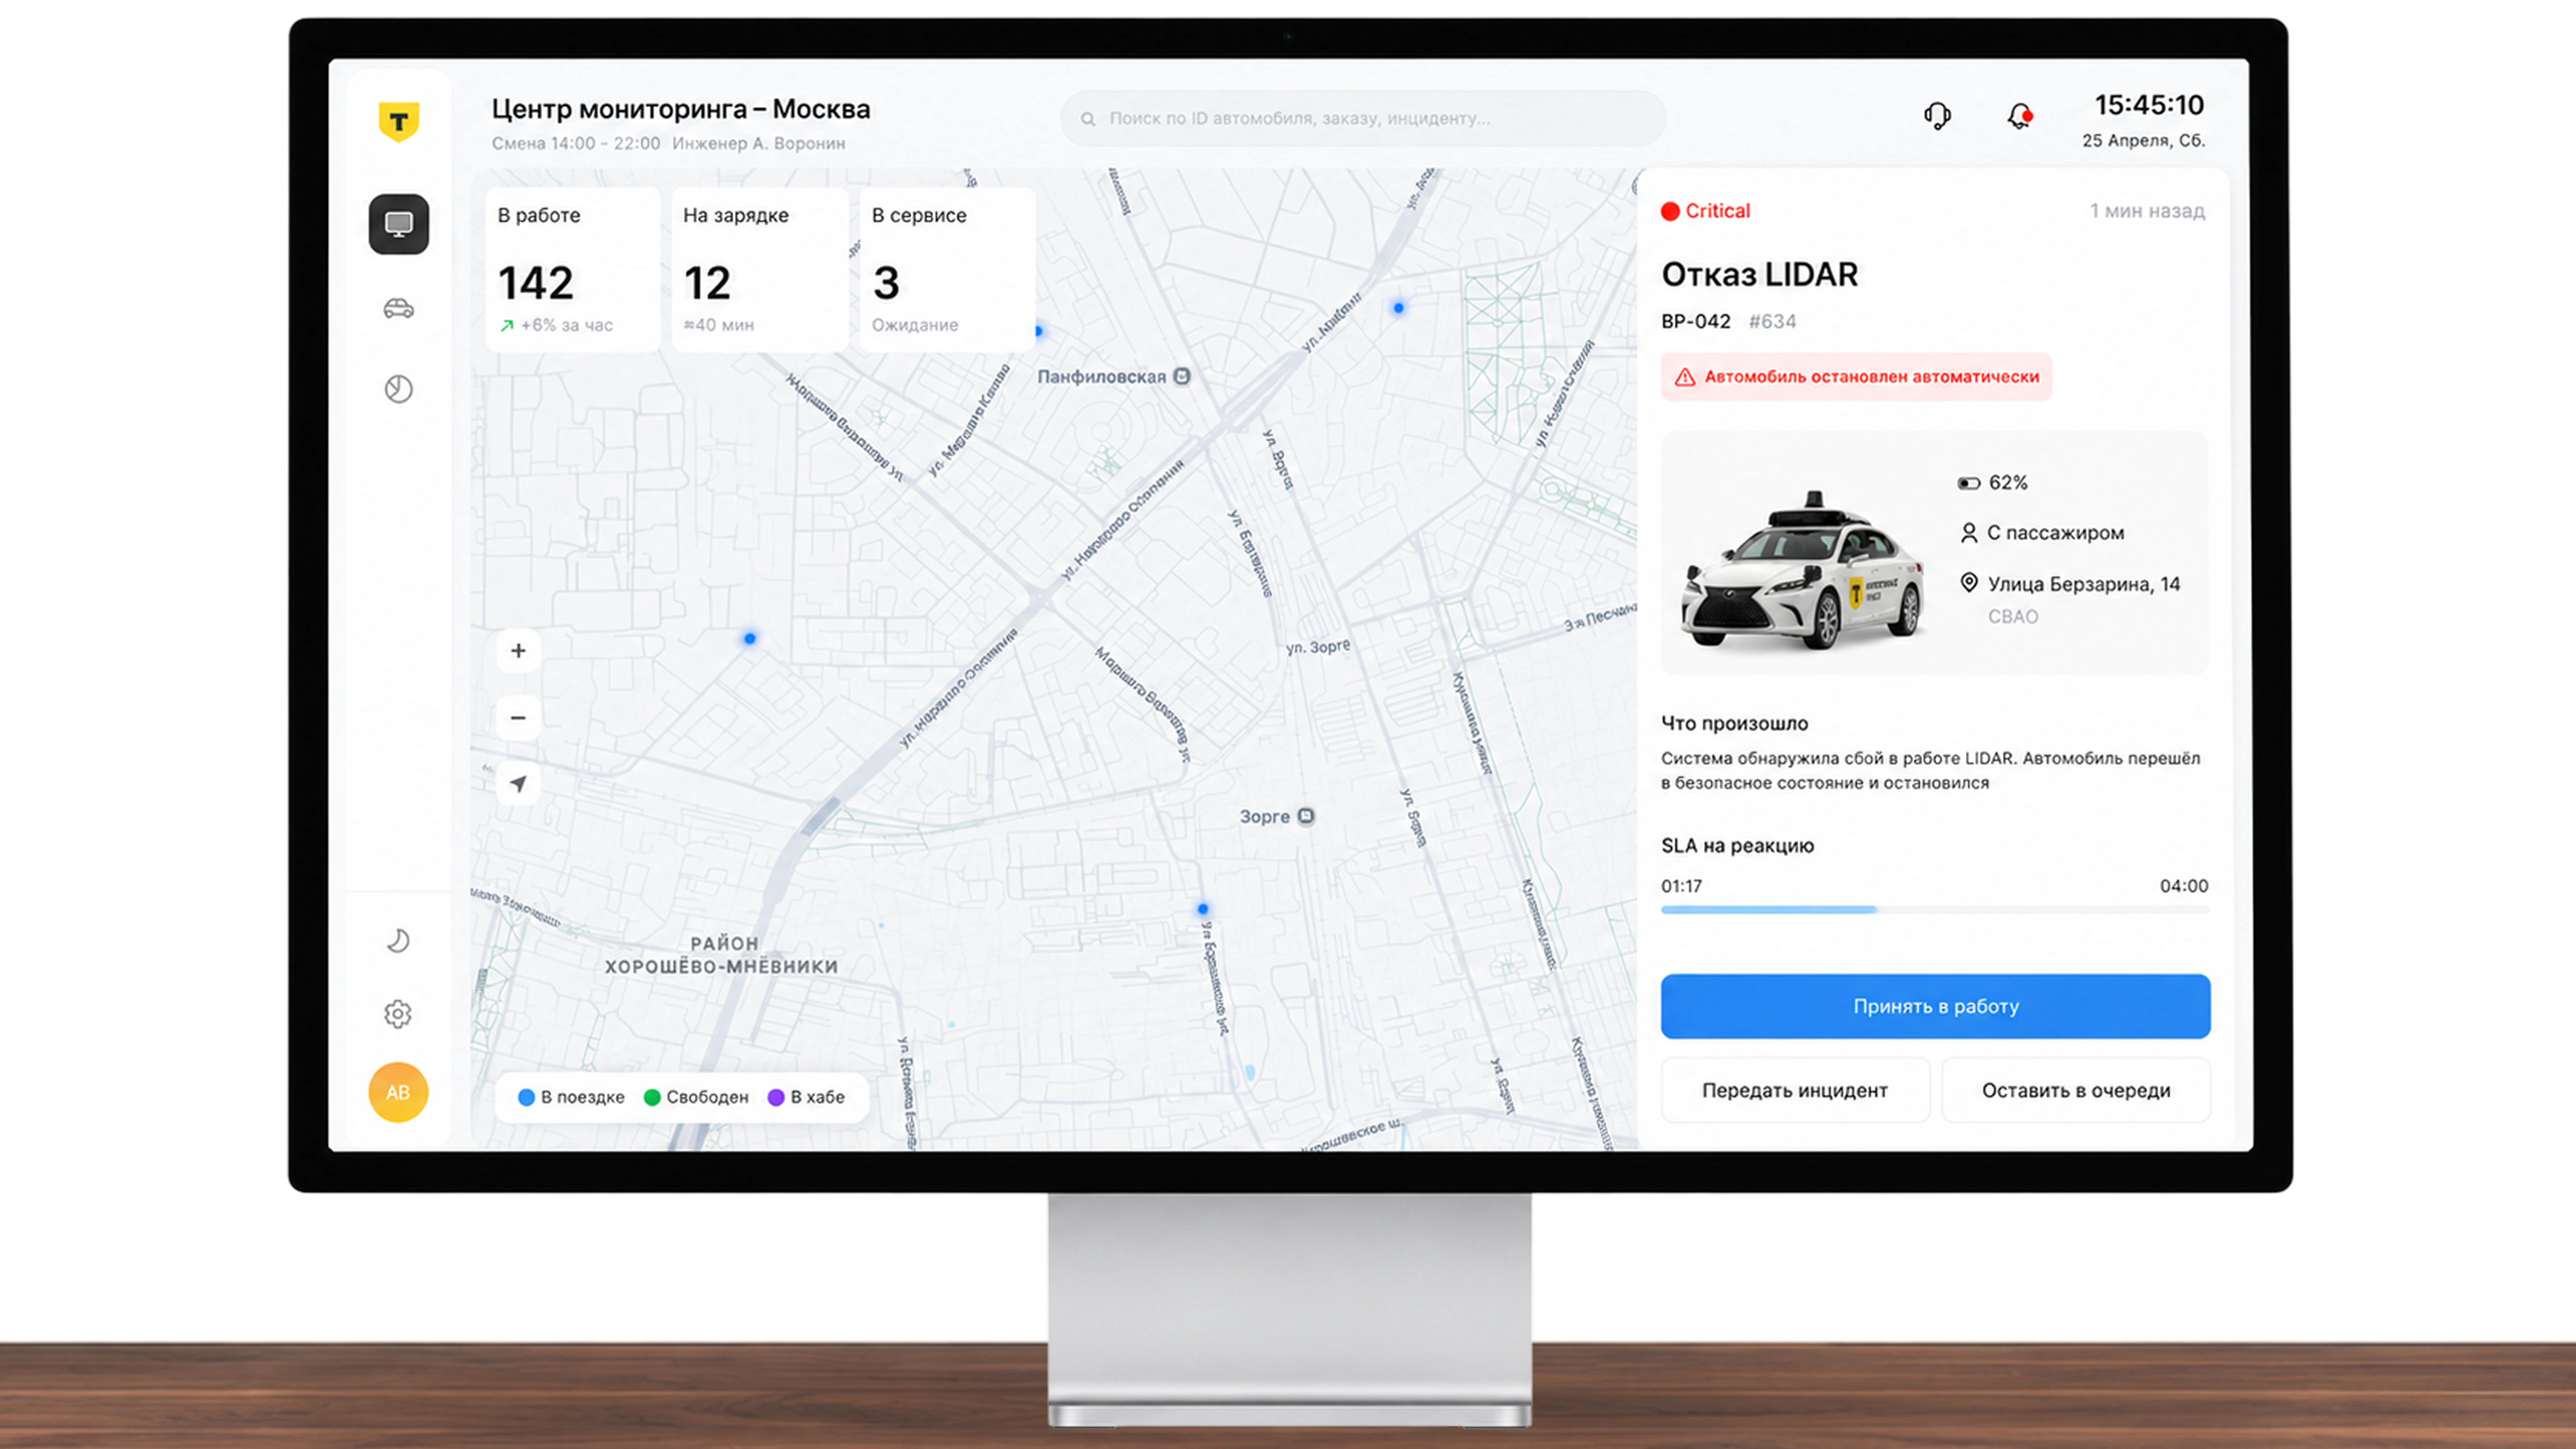
Спроектировать сервис мониторинга беспилотного транспорта для инженеров центра мониторинга
Первым делом я решила изучить, кто же такие инженеры центра мониторинга, из чего состоит их работа, с какими задачами они сталкиваются каждый день и какая информация нужна им, чтобы быстро понимать, что происходит с автомобилем
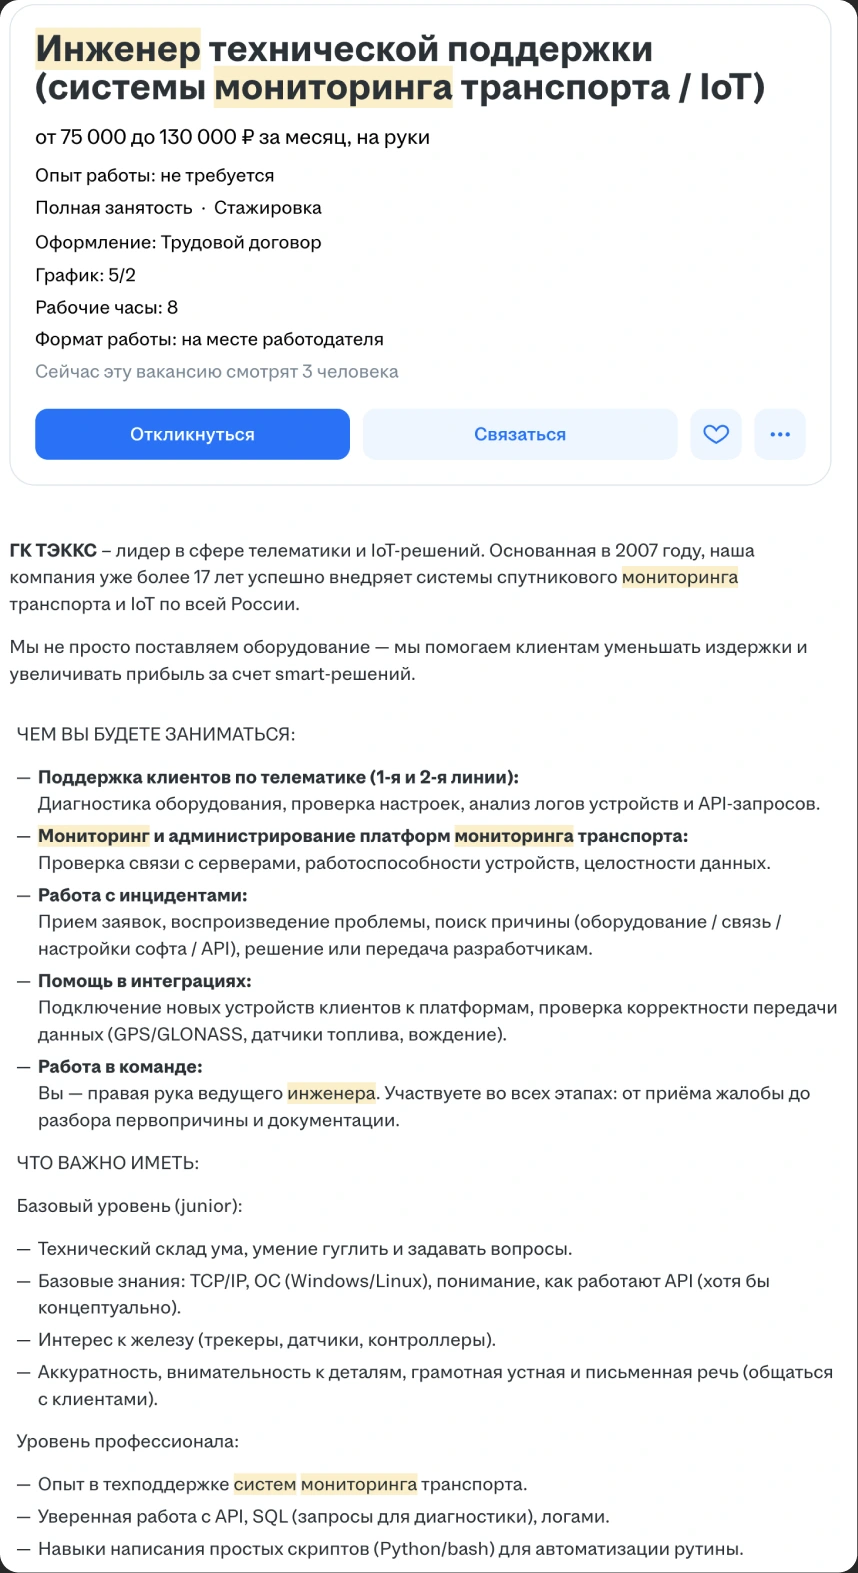
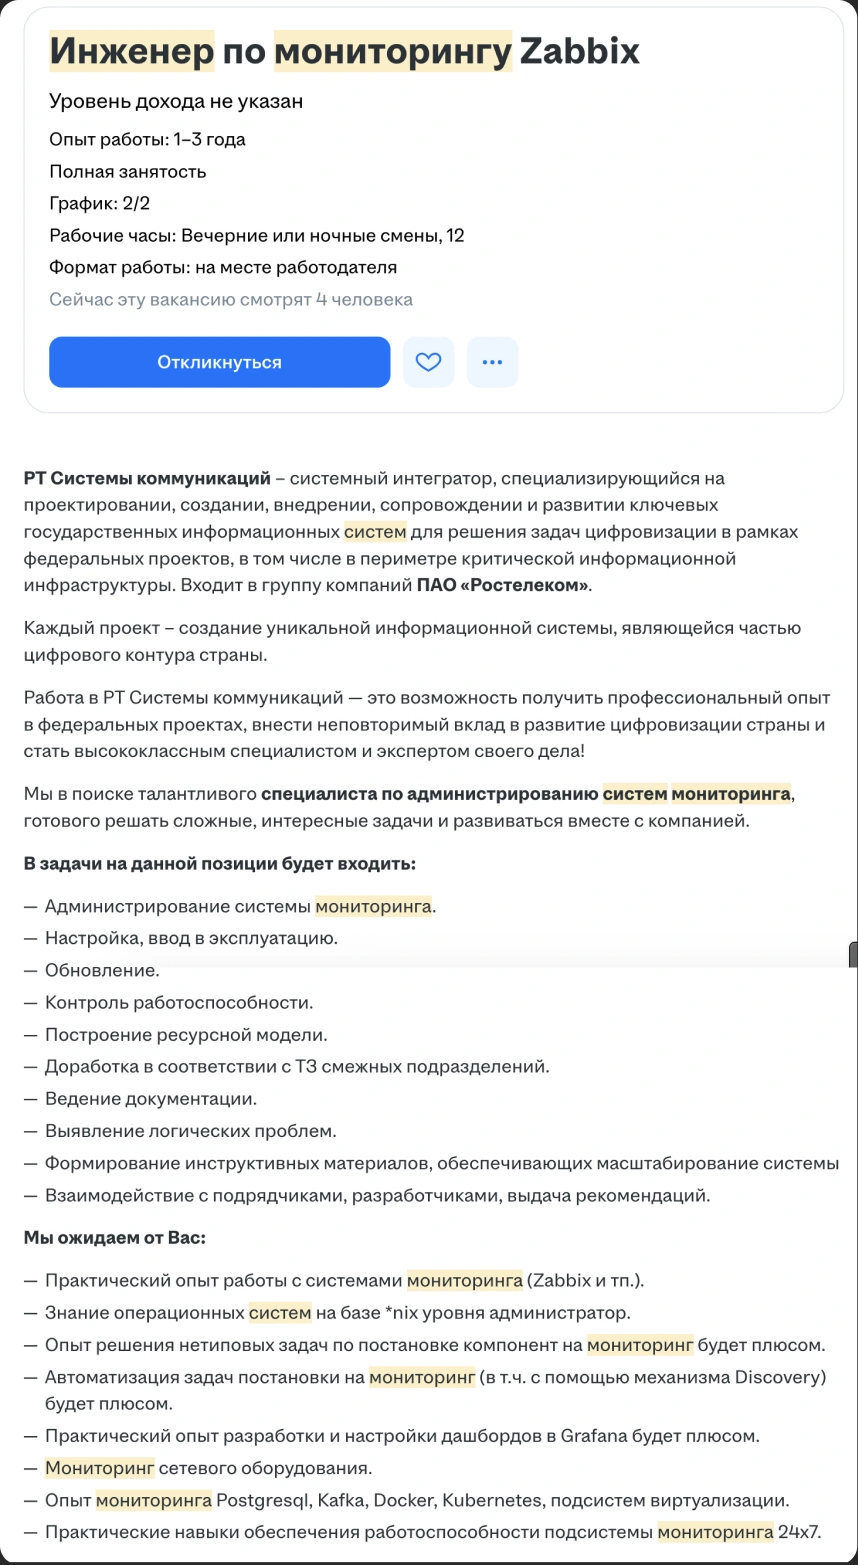
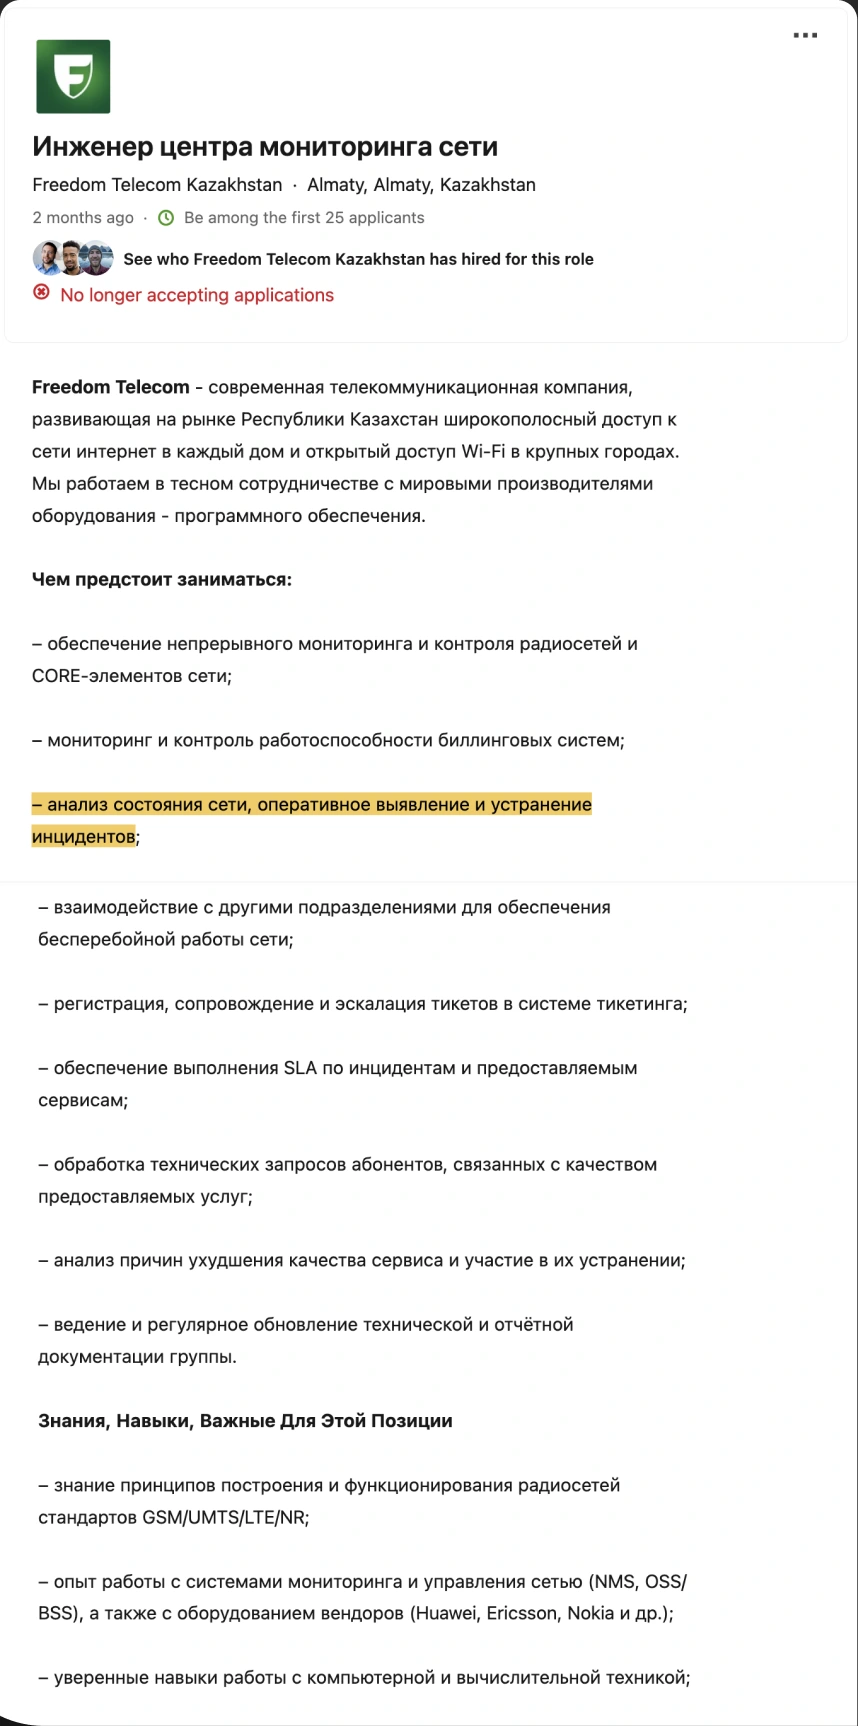
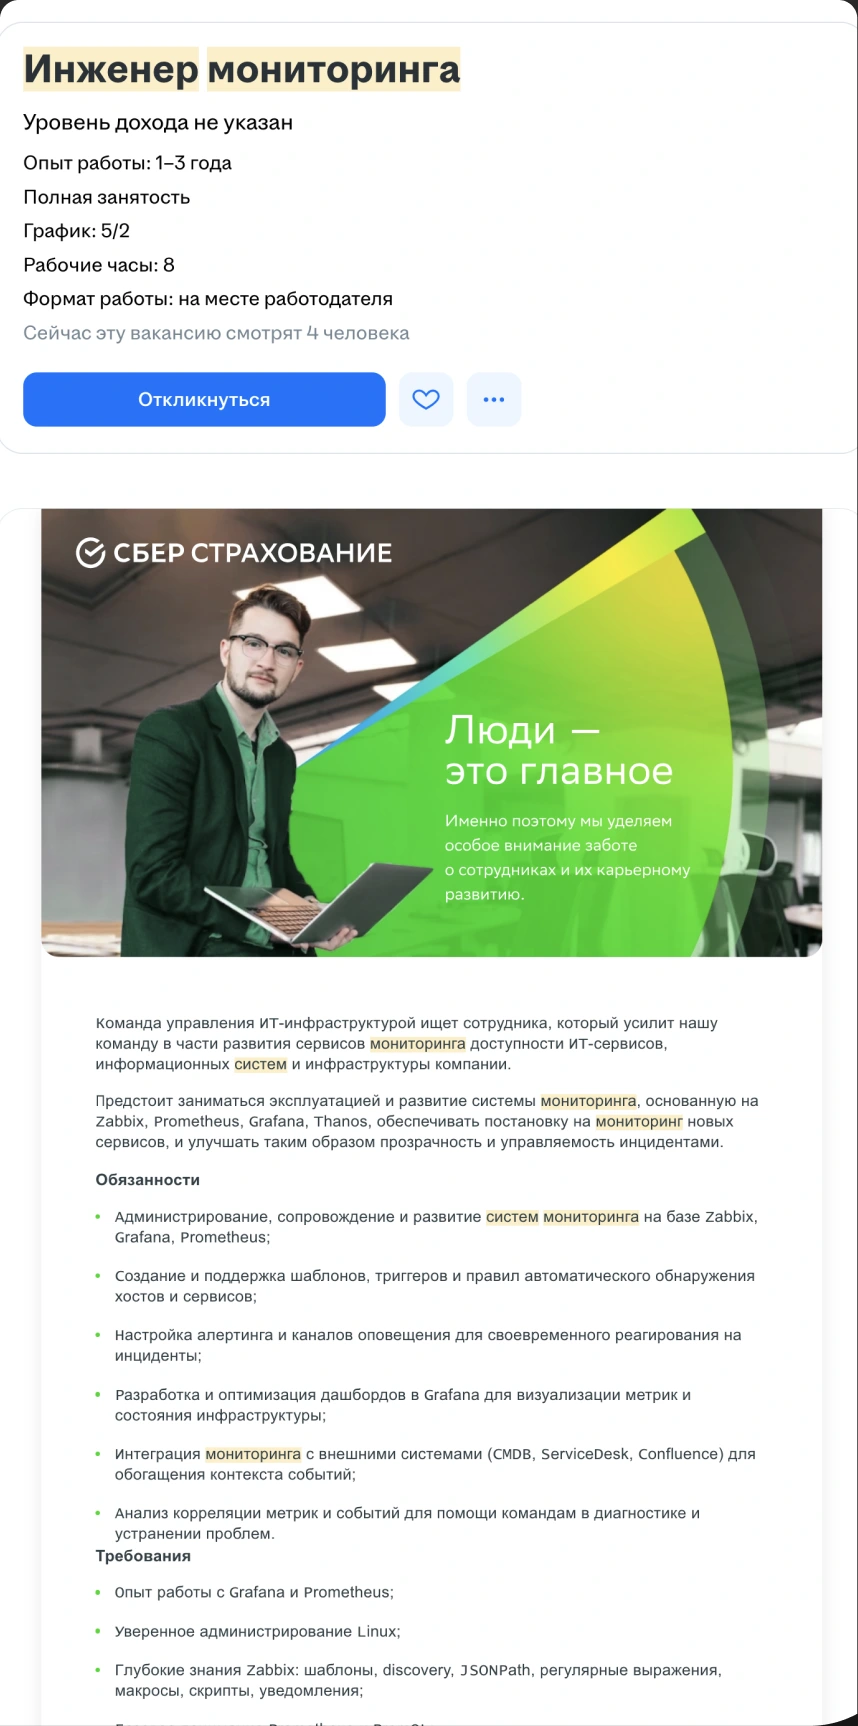
Пообщаться с реальными специалистами не удалось, поэтому я изучала целевых пользователей через вакансии и описания профильных специальностей в вузах и колледжах
Следующим шагом я посмотрела, как похожие задачи решают другие продукты, и собрала бенчмарки. Мне было важно понять, как в таких системах показывают большое количество данных, выделяют проблемные состояния и помогают пользователю быстро перейти от общей картины к конкретной ситуации
Tesla, Waymo, Cruise, Zoox, Samsara и «ГдеМои» — продукты, где оператор следит за большим парком машин
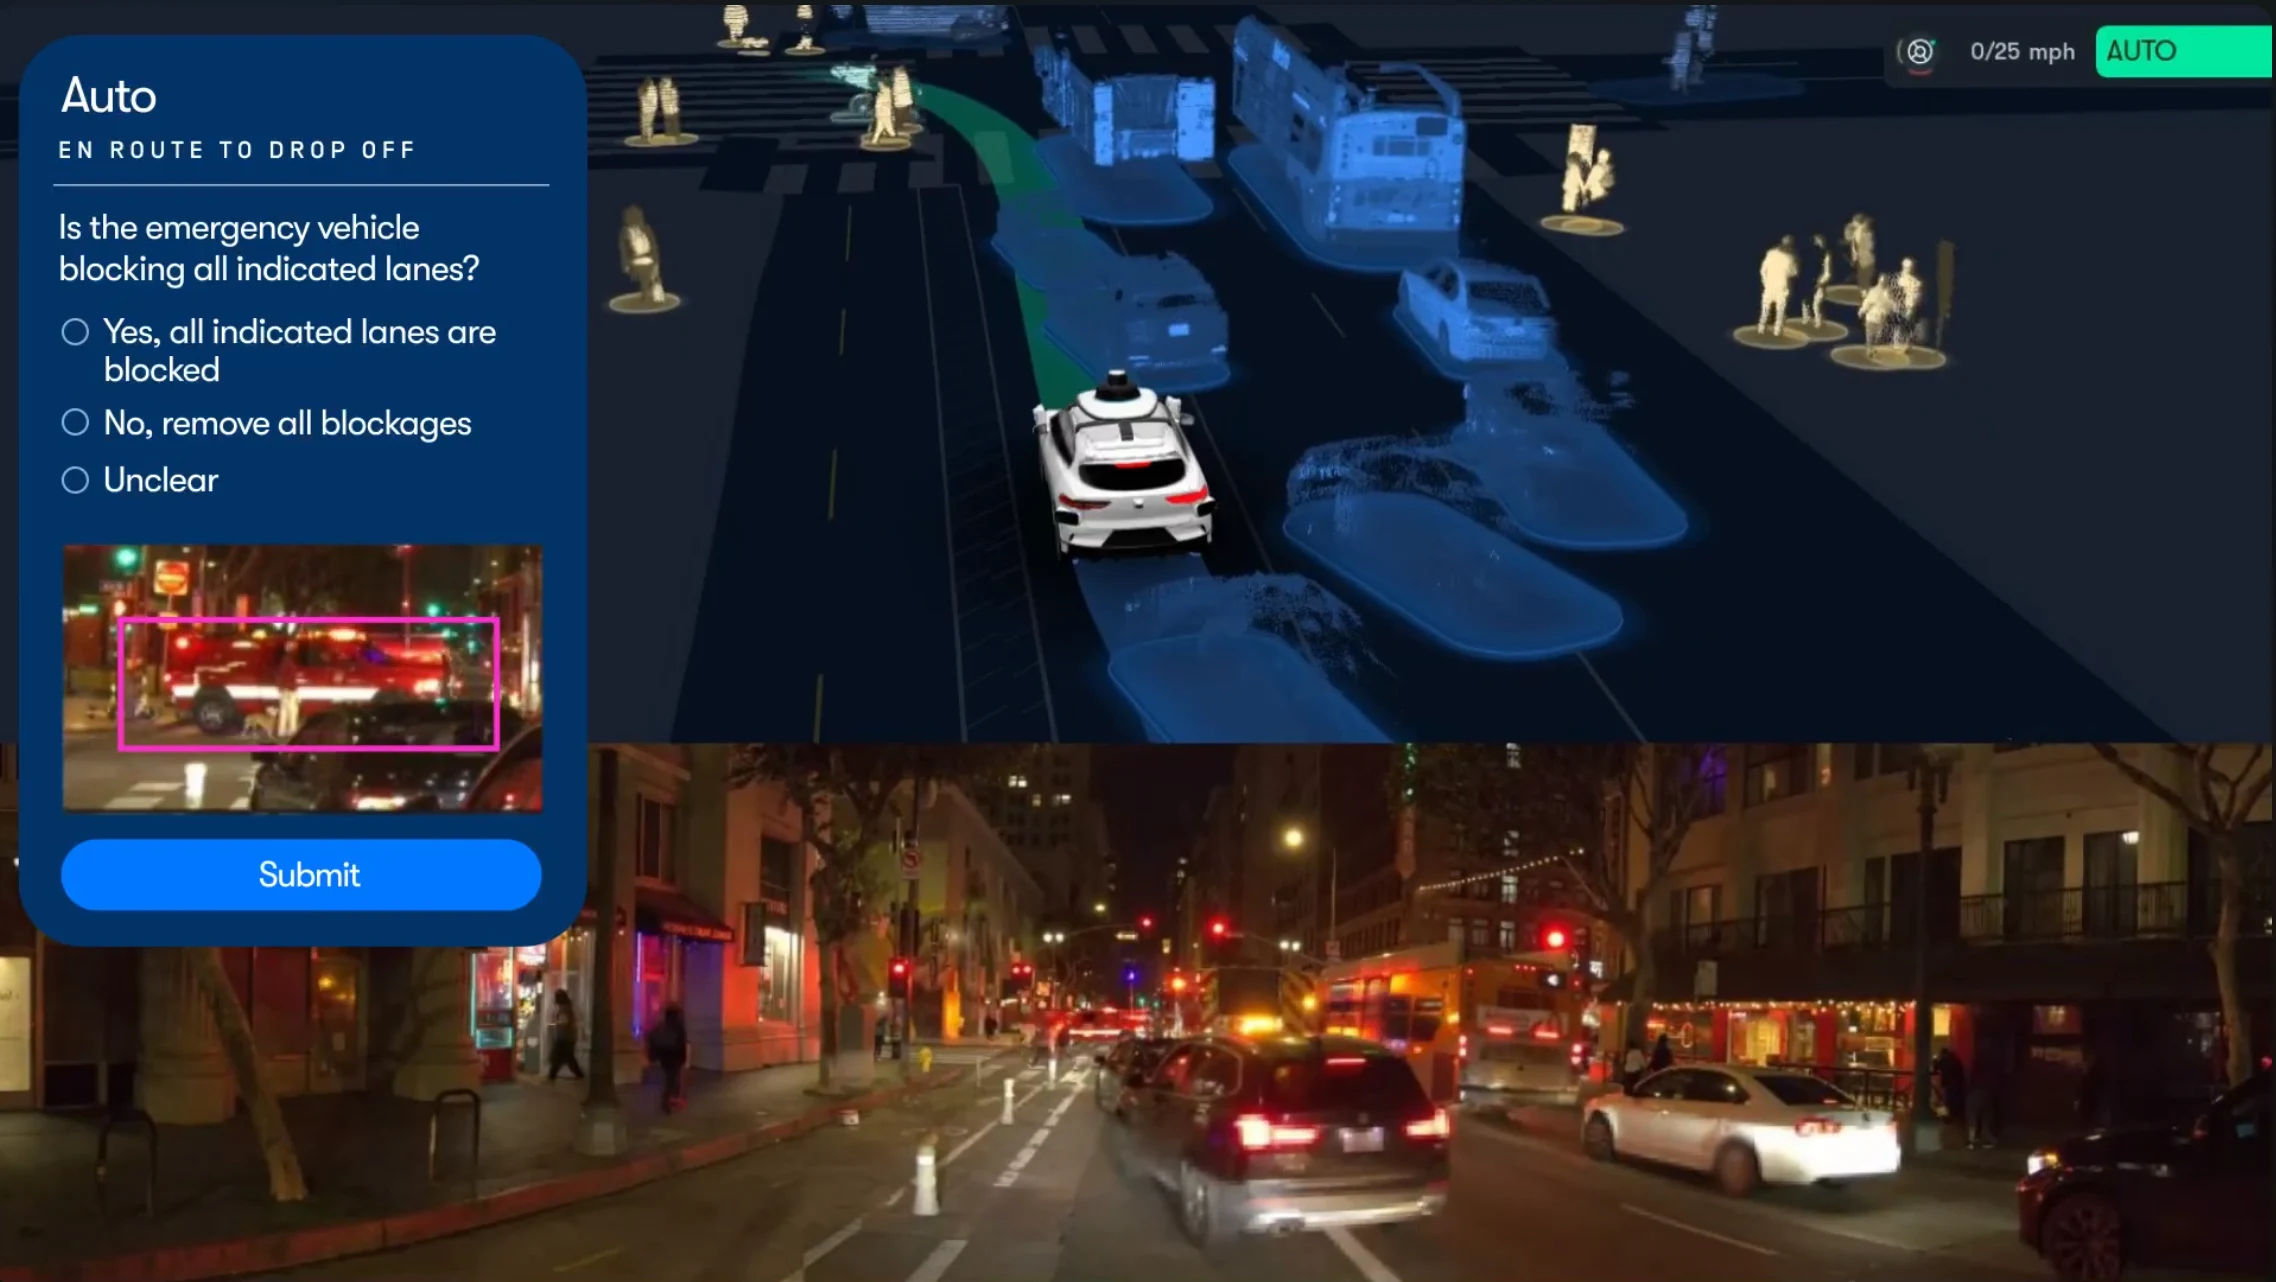
Вопрос по ситуации, фрагмент с камеры и один понятный ответ — без лишних элементов
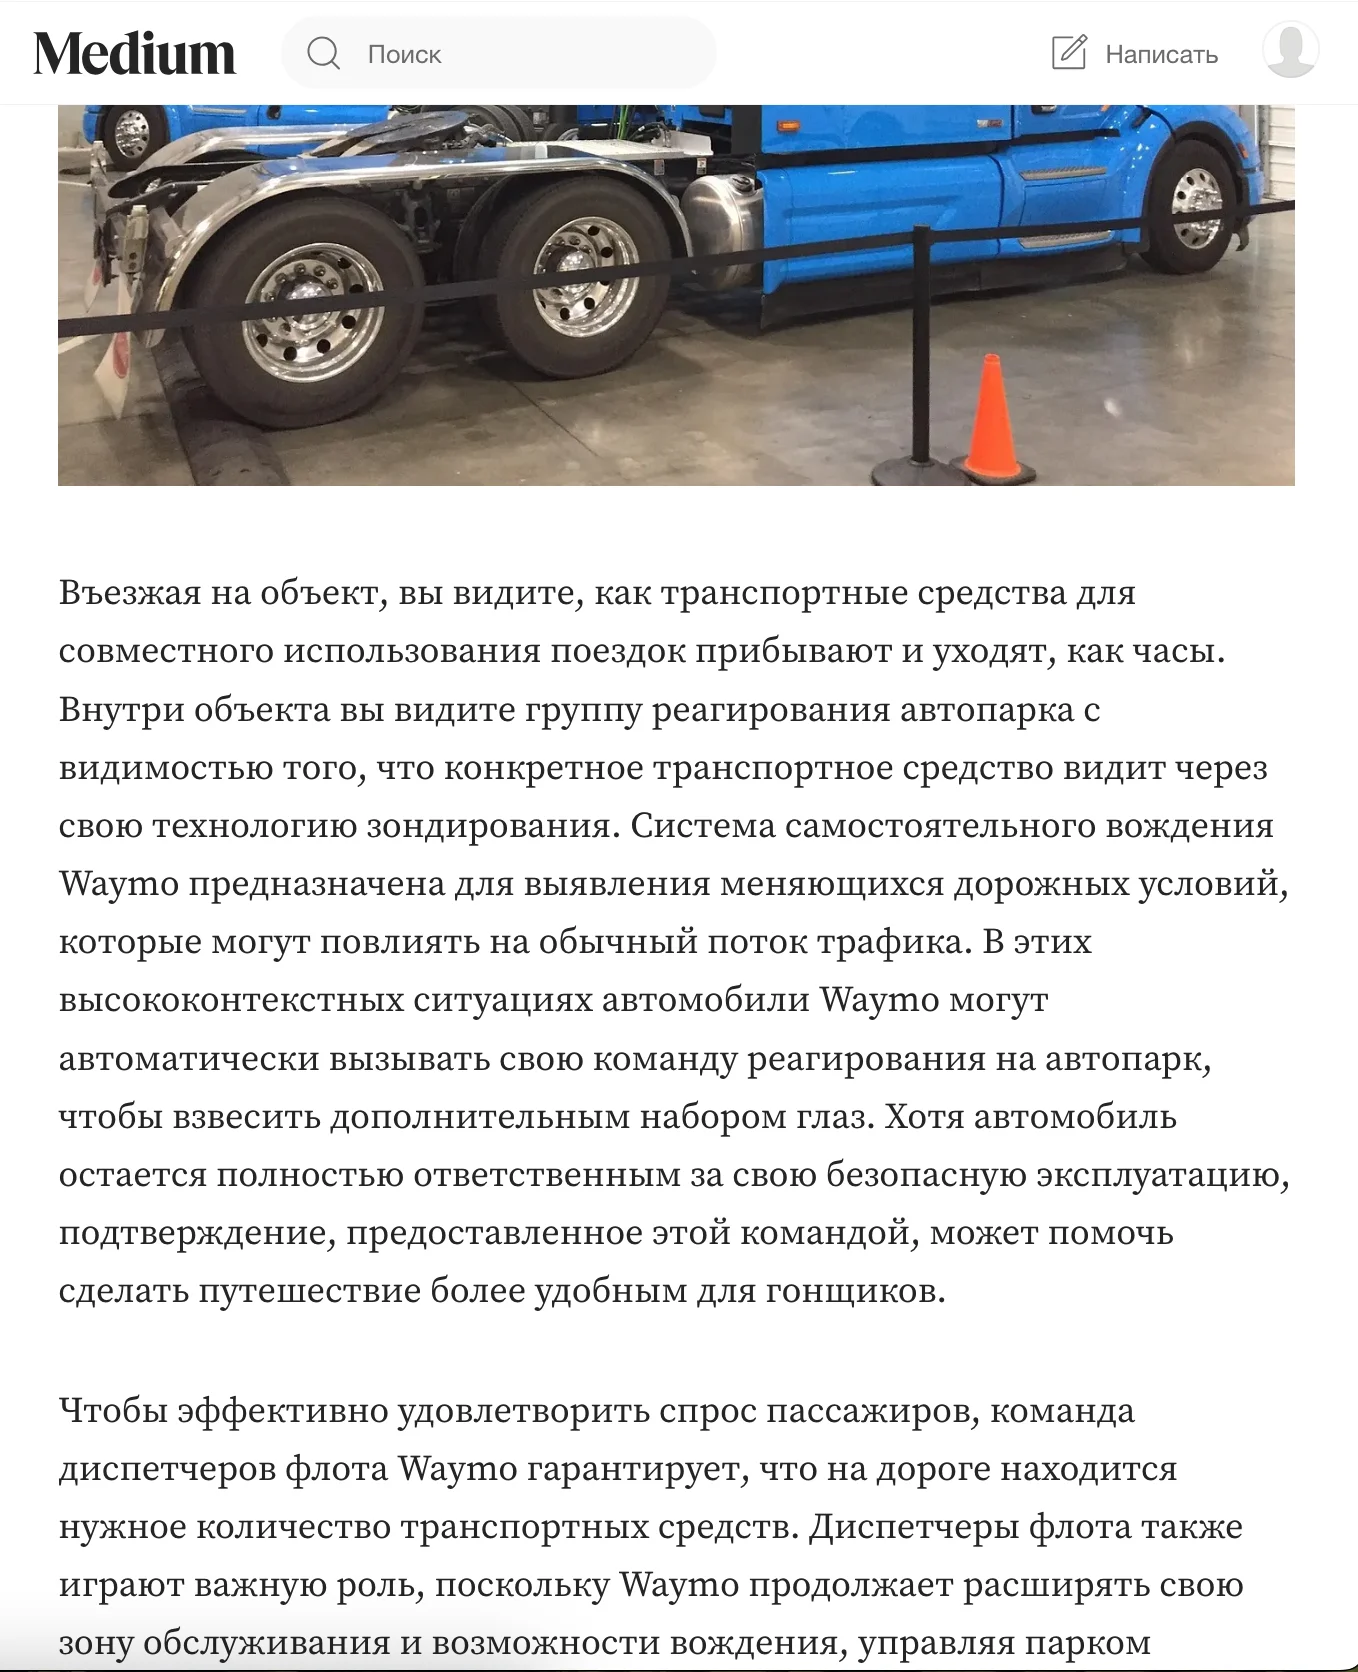 WaymoЦентр удалённой помощиИсточник ↗
 TeslaДанные с автомобиляИсточник ↗
 CruiseМониторинг паркаИсточник ↗
 ZooxУдалённые подсказки машинеИсточник ↗
Четыре подробных разбора — нажми на карточку, чтобы открыть источник
Подробности — на втором уровне. Подробная информация нужна уже после того, как проблема найдена. На первом уровне достаточно самого важного: что произошло, с какой машиной и насколько это критично
Если показывать проблемные машины выше остальных, то оператор быстрее заметит инцидент, потому что ему не придётся искать его среди нормальных.
Если оставить на первом экране только суть, а детали открывать по клику, то оператор не потеряется в данных, потому что поймёт, что случилось, ещё до деталей.
Если состояние машины читается по цвету и иконке, то оператор распознает его без чтения текста, потому что статус виден периферийным зрением.
Данных в сервисе много, поэтому сначала я разложила их по группам и по вопросам, которые оператор задаёт по порядку: что за машина, что с поездкой, что сломалось. Так стало видно, что показывать сразу, а что убрать на второй уровень.
Потом прошла путь оператора по шагам и нашла места, где ему нужно выбрать: помогла ли перезагрузка, есть ли в машине пассажир. Из этих развилок получились действия в карточке машины.

Решение построено вокруг одной задачи: оператор должен быстро понять, что случилось, и безопасно действовать, не теряя фокус. Гипотезы выше я пока не проверяла на пользователях — это принципы, на которых построен интерфейс. Ниже весь сценарий целиком.
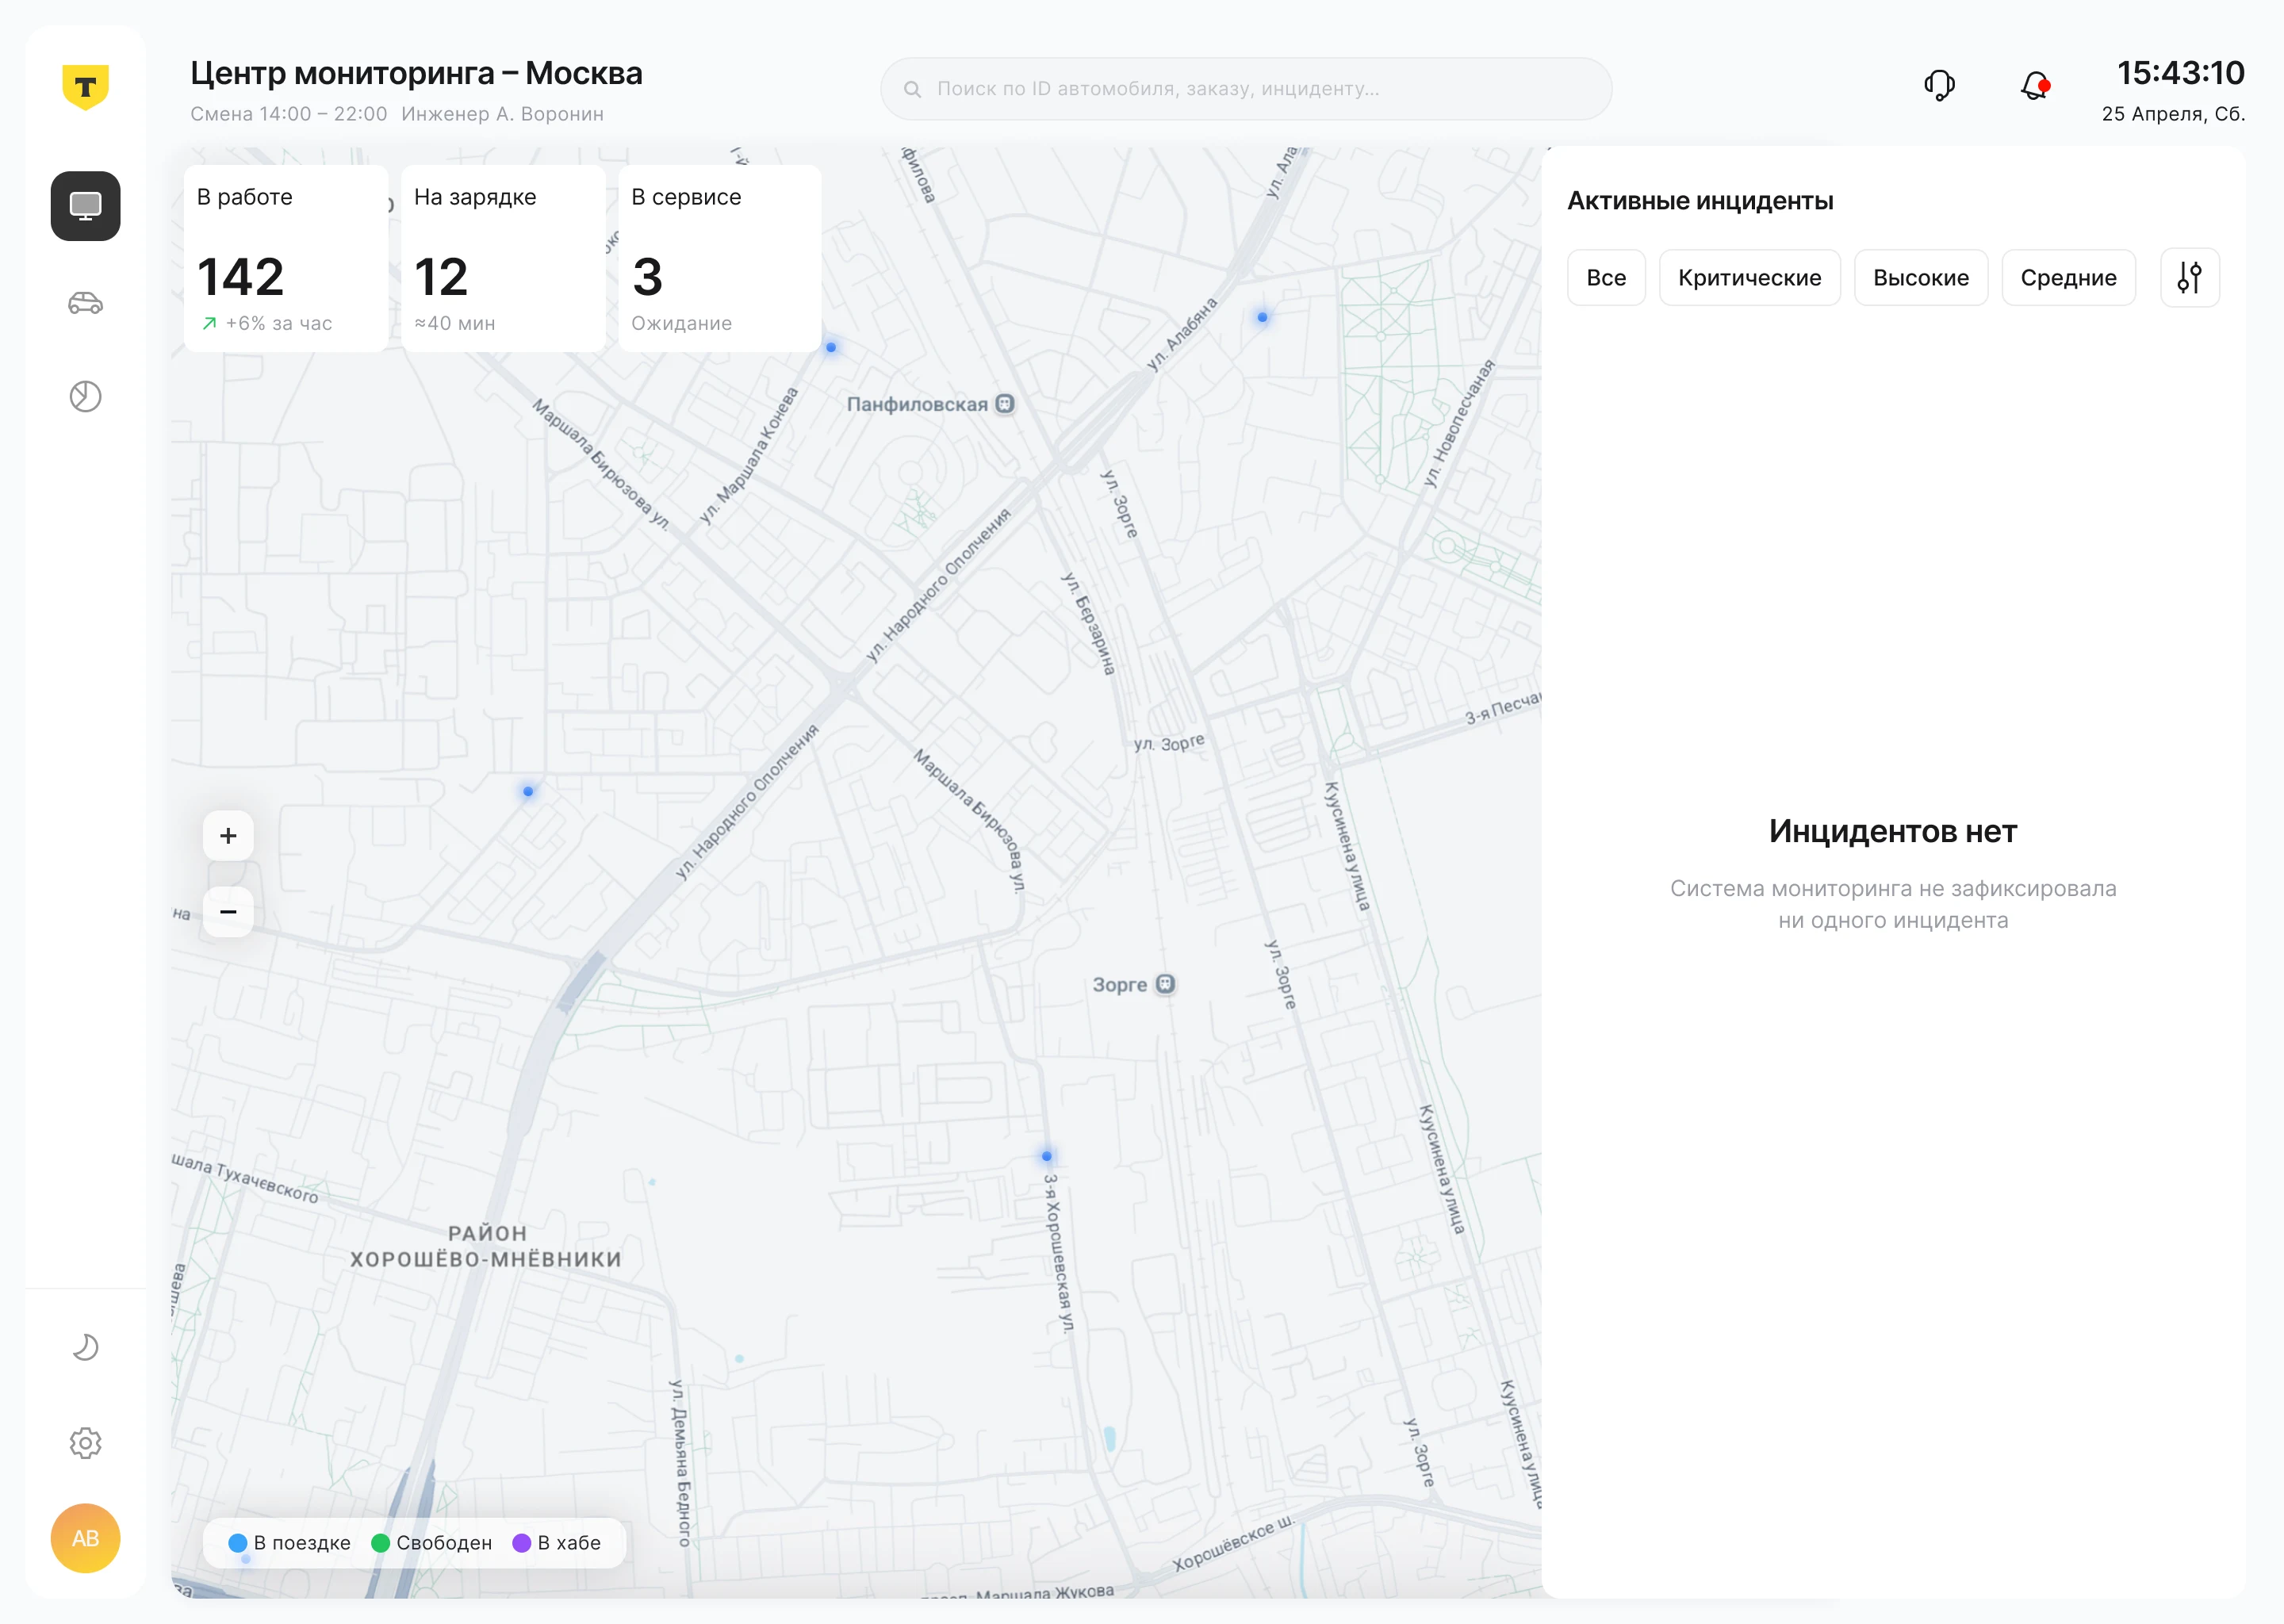
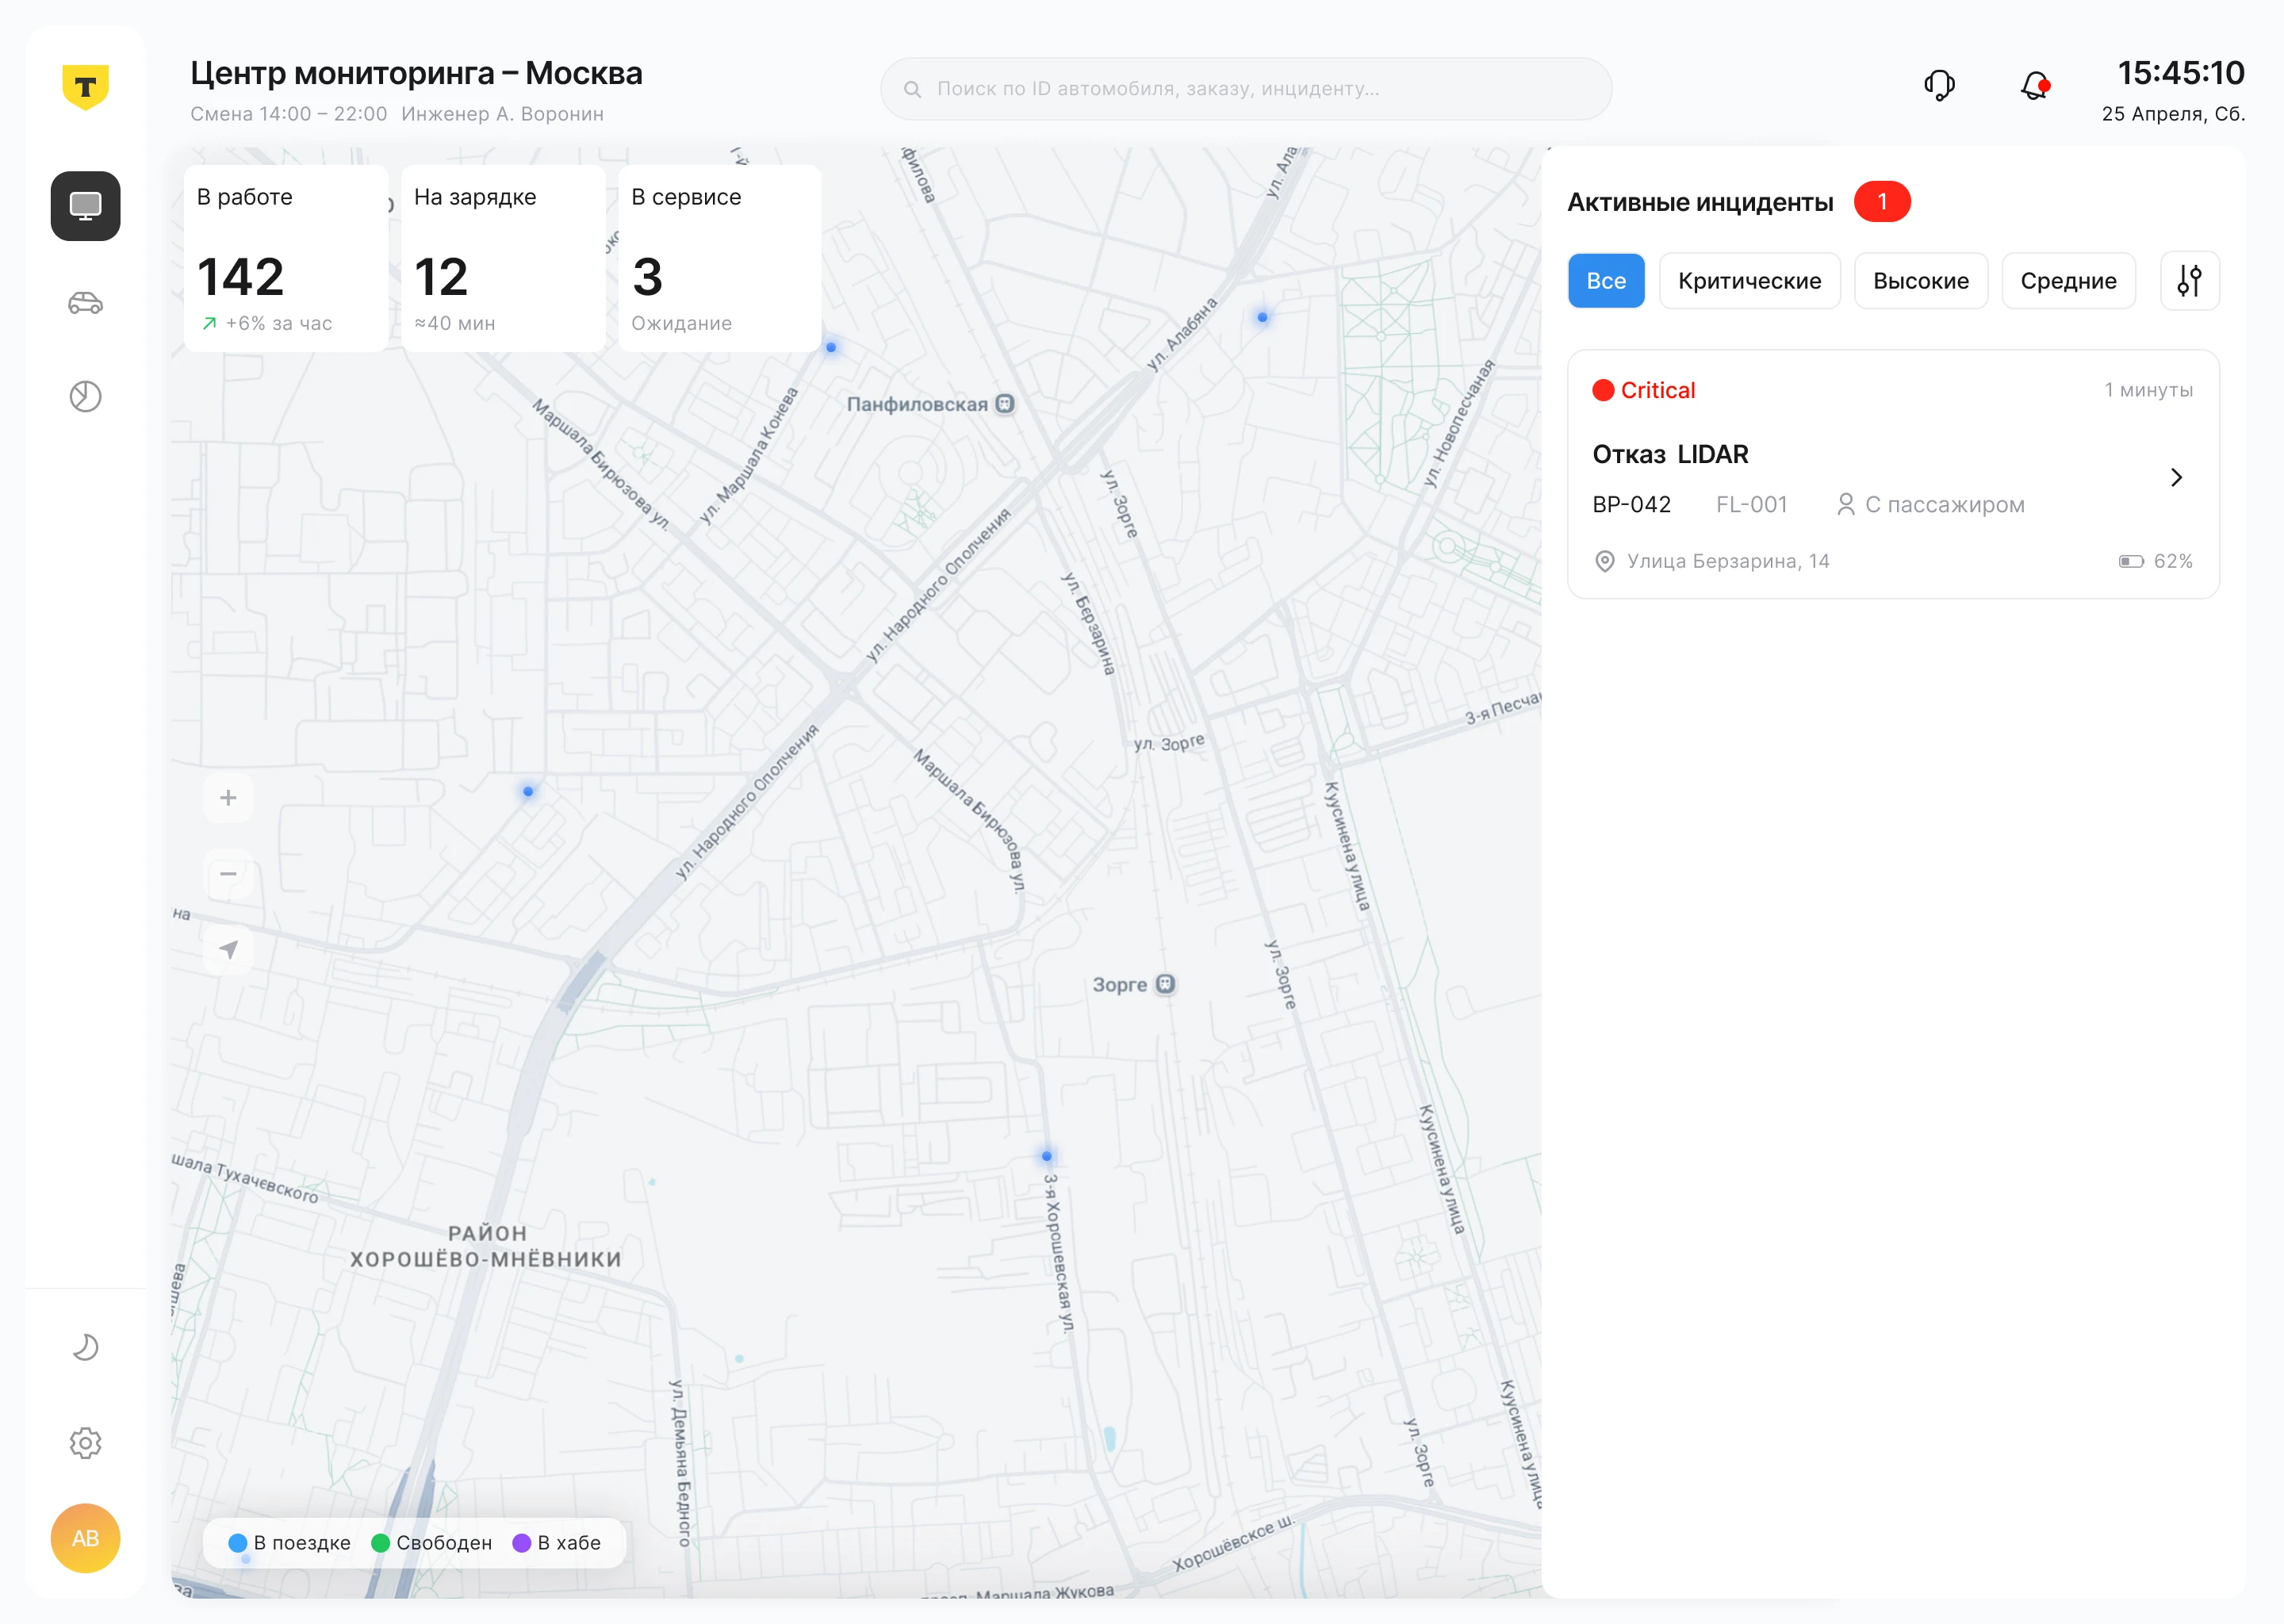
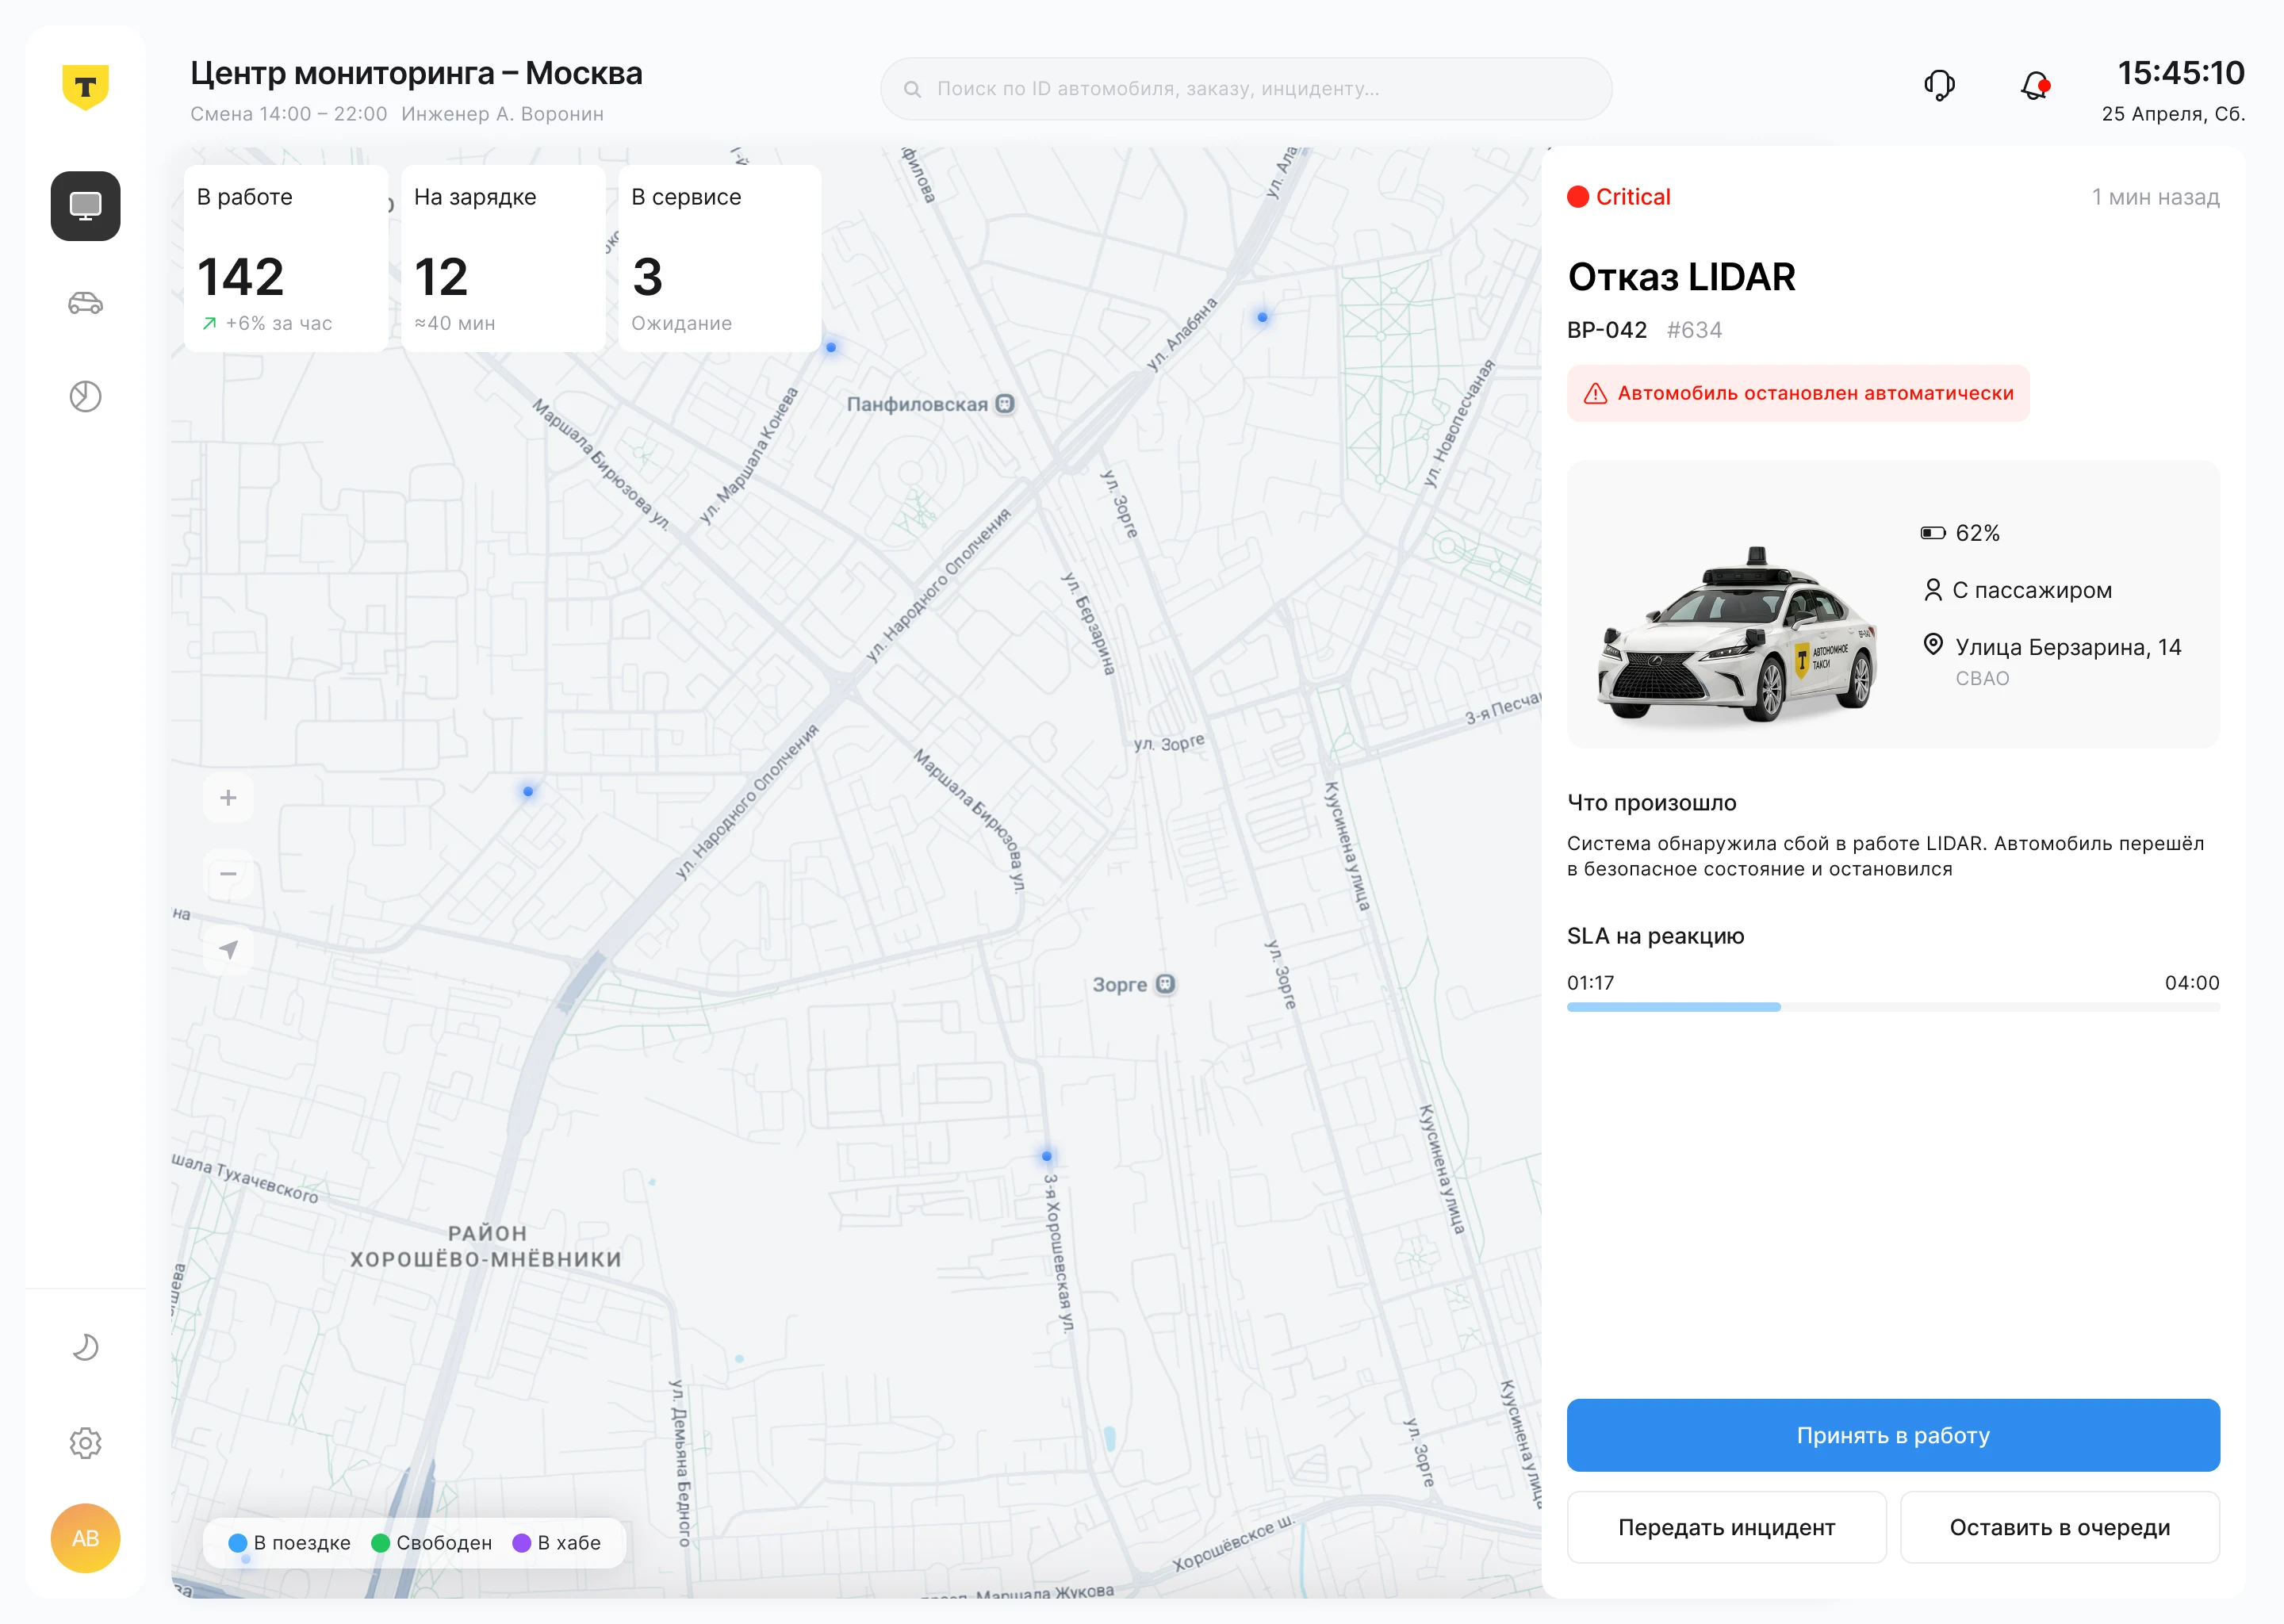
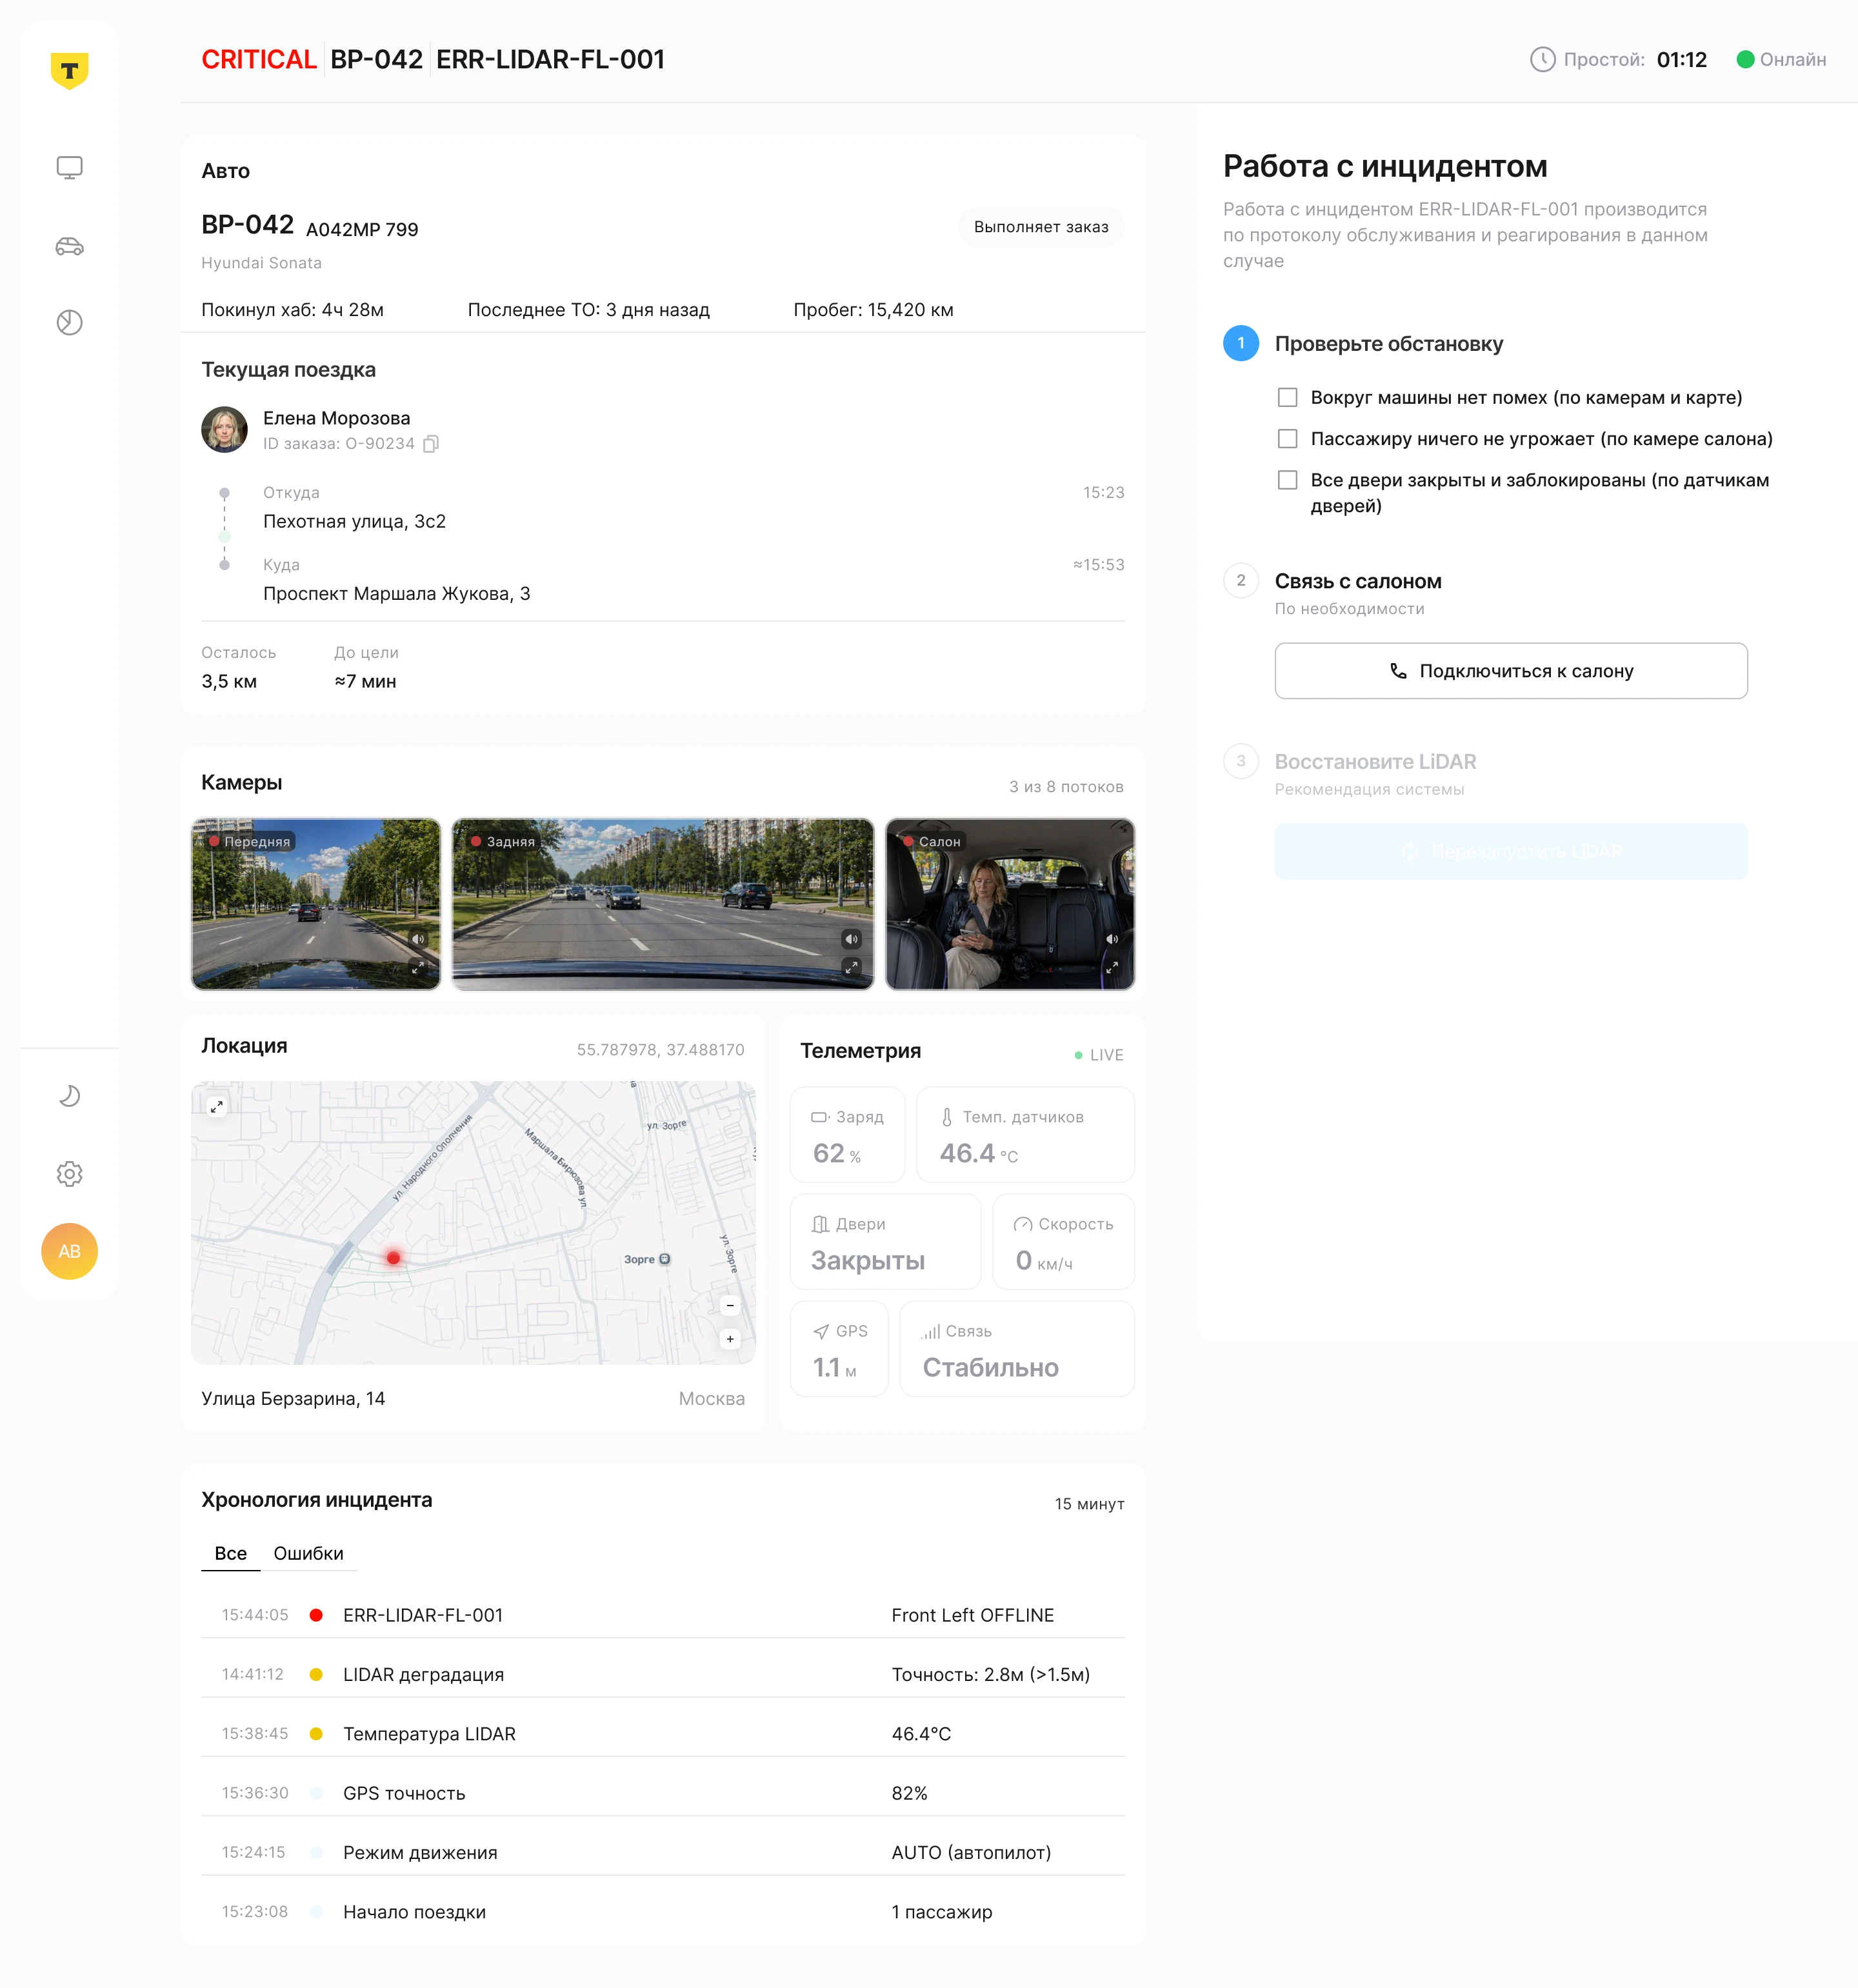
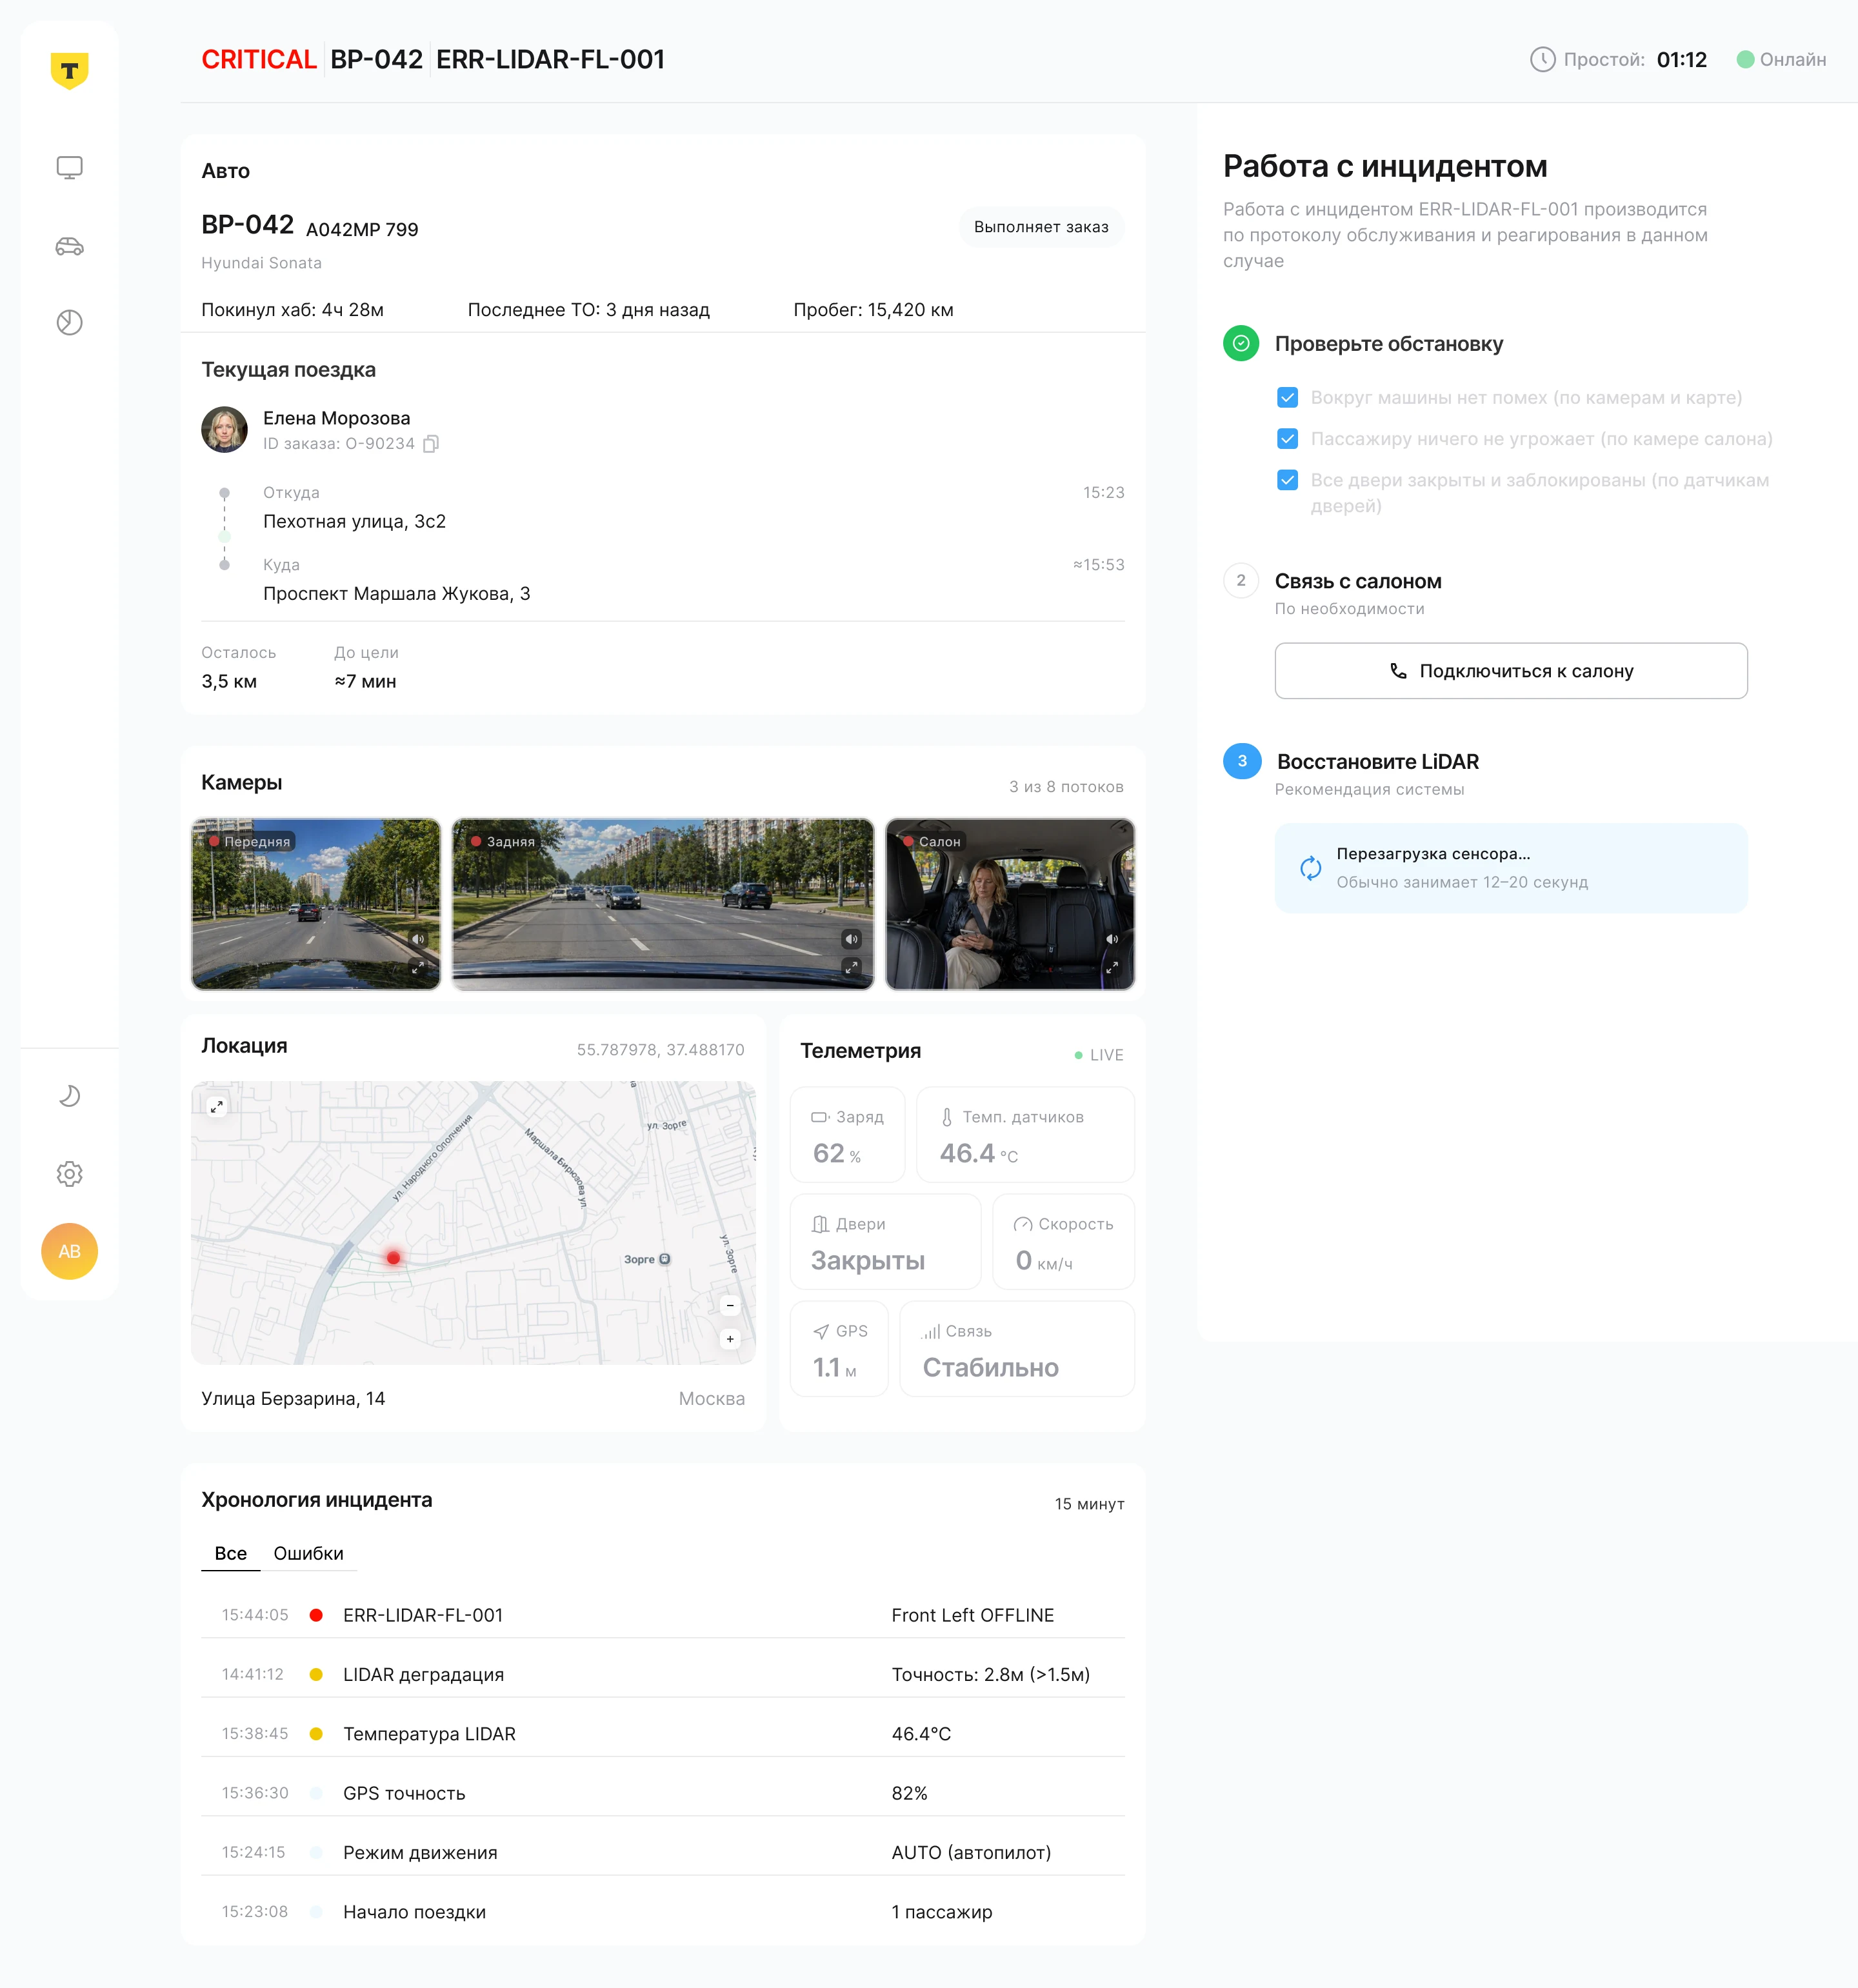
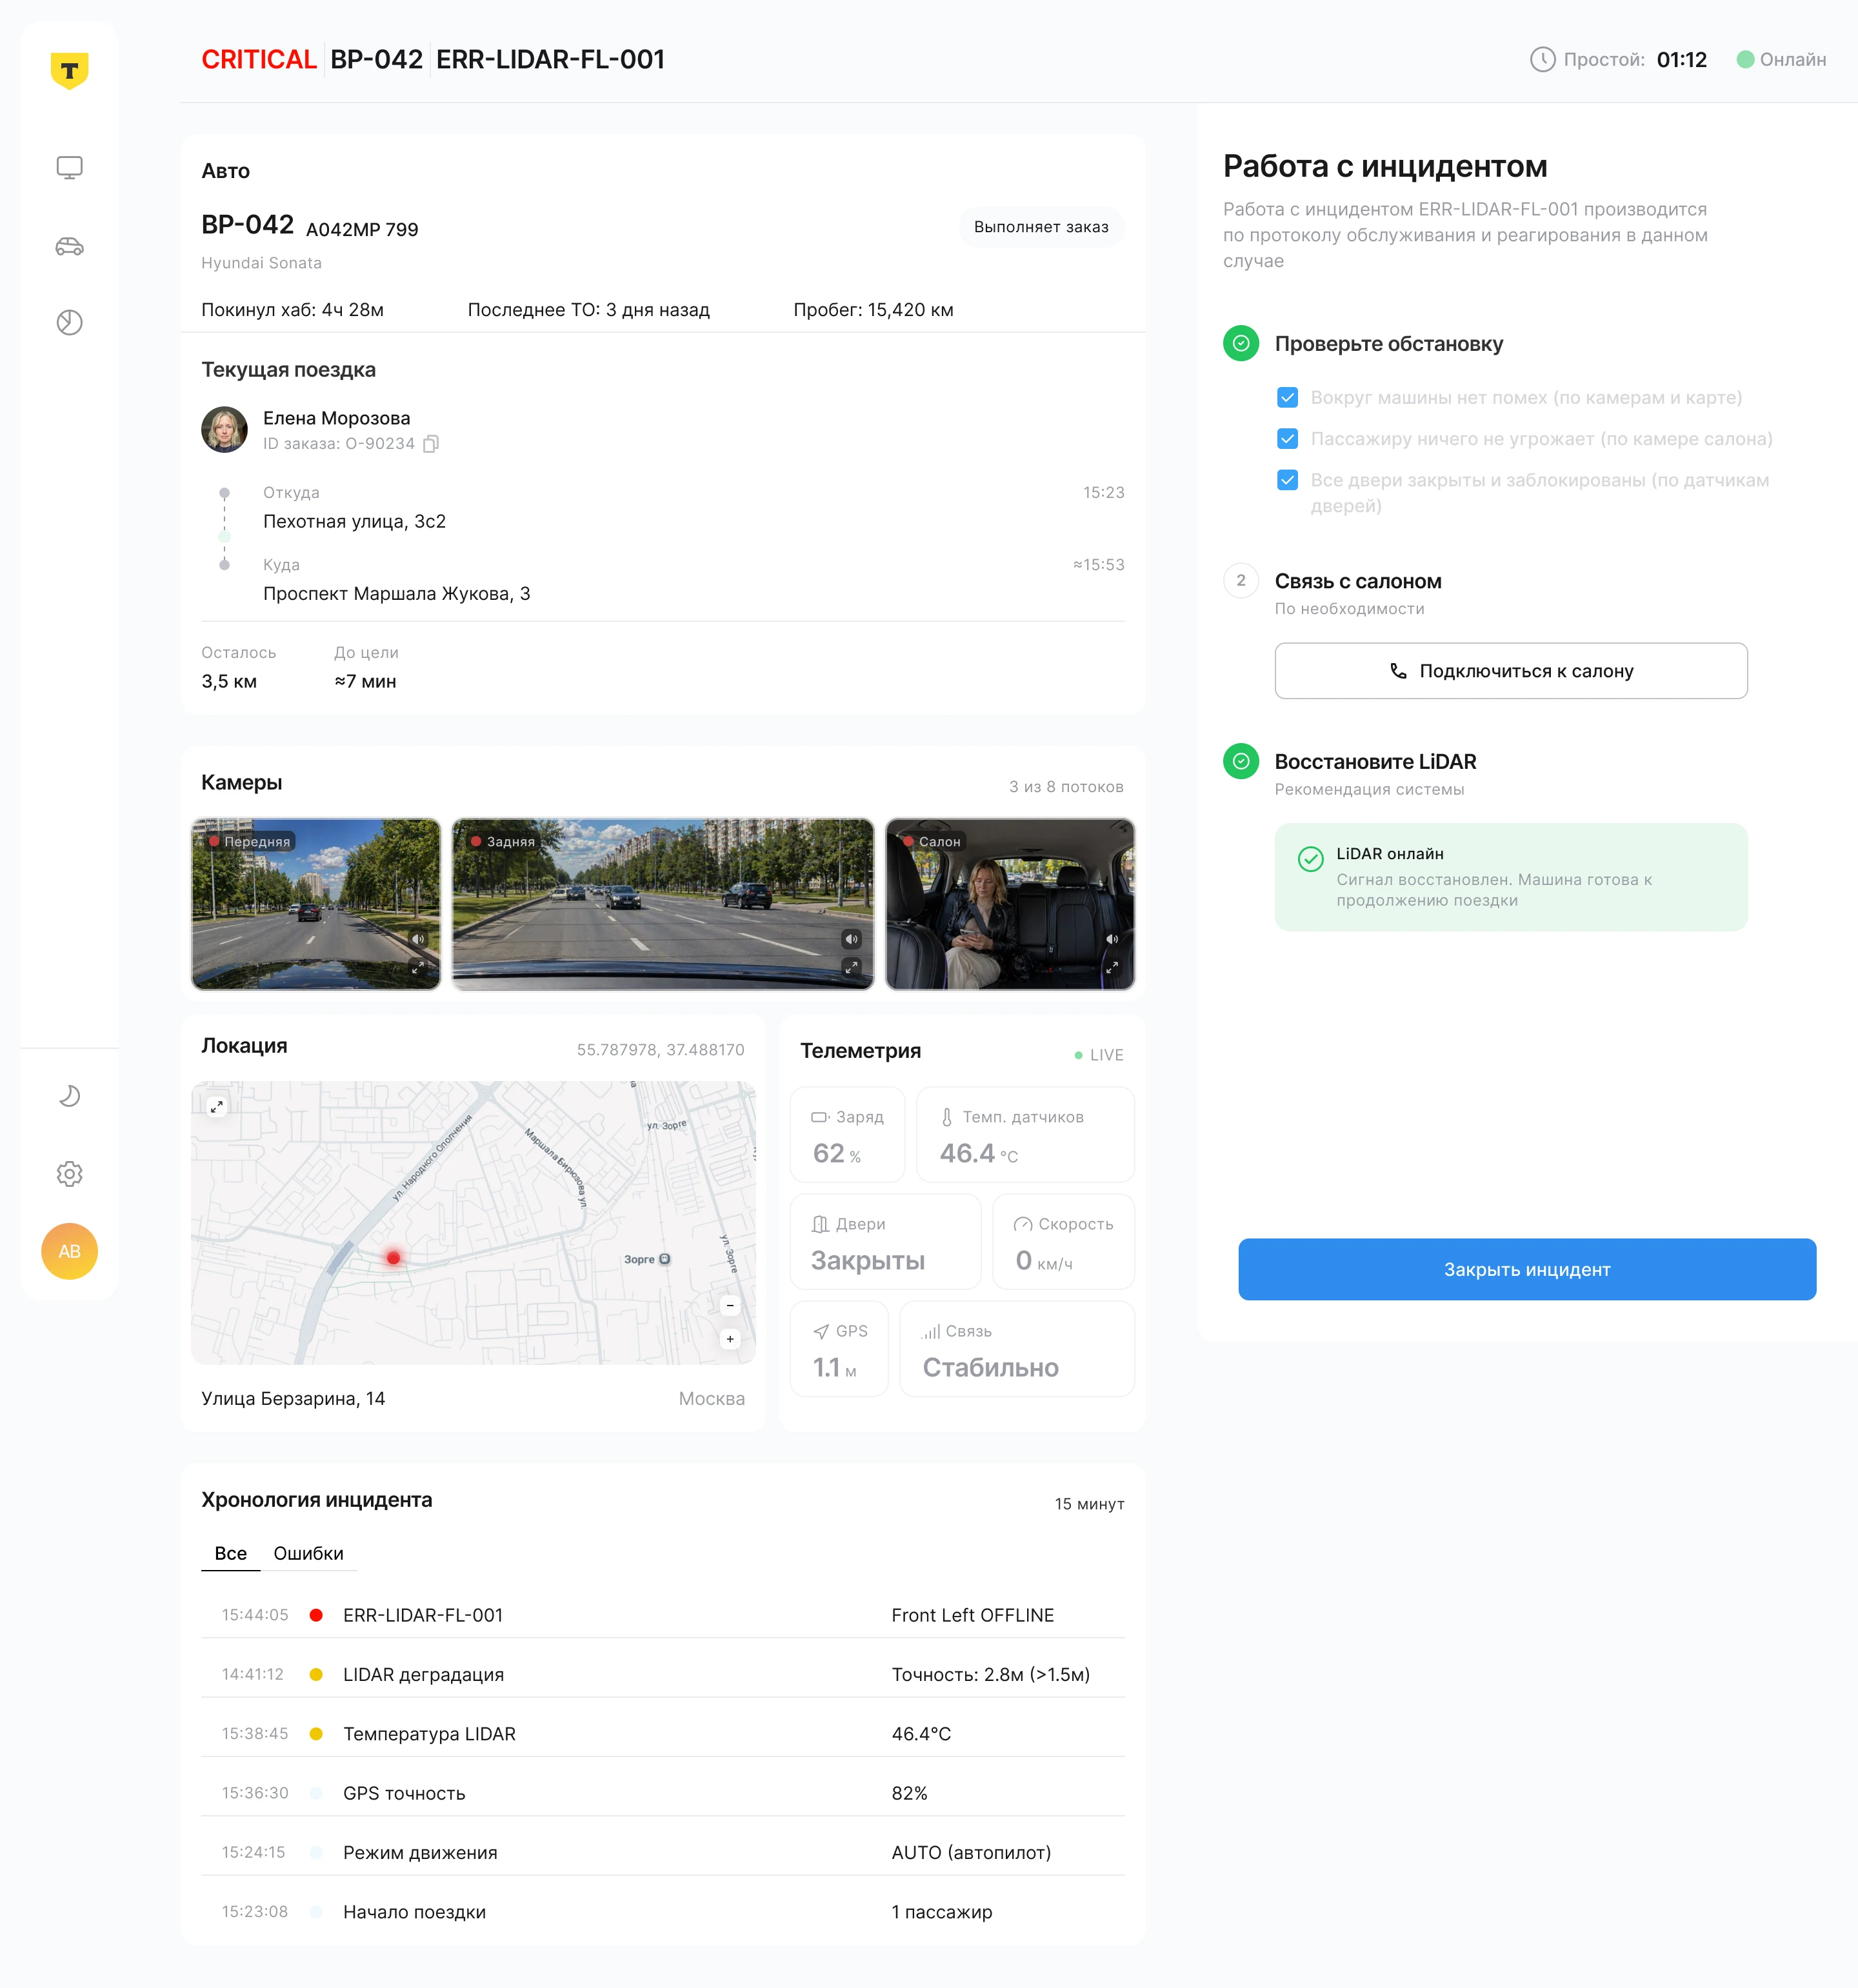
Интерфейс пока не проверялся на людях, а гипотезы остаются предположениями. Чтобы понять, работает ли решение, я бы заранее определила метрики и то, что считать успехом.
Конкретные целевые значения я бы задала вместе с командой, когда появятся данные по текущему процессу. По результатам поправила бы порядок данных на экранах и приоритеты в списке инцидентов.